

Собираю Voron Trident (платы управления)

Приветствую, коллеги!
Эта часть довольно фокусная, так как электроника это то что каждый выбирает под себя и та часть, которая вообще нестандартная. Вот и у меня тут тоже нестандартно.
VIII Платы управления
Платы у меня три, одну я купил умышленно - BTT EBB36 CAN, две другие из старых принтеров: BTT Manta M5P и MKS Gen_L v1.0
Задачи для них следующие:
M5P - основная управляющая плата с CB1. Сюда включены:
Моторы XY и моторы Z
Два нагревателя сопла и их датчики
Твердотельное реле подогрева стола
BTT EBB36 CAN
Мотор E
Акселерометр
Твердотельное реле сушилки MMU и датчики
MKS GEN_L
Три нагревателя сопла и их датчики
Моторы каналов 1,2,3,4,5 MMU и их датчики
BTT Manta M5P
Для обновления, ныне разобранного Ghost 5, была куплена BTT M5P. И вот что я имею сказать, после пристального ее изучения - цифра "пять" в названии явно лишняя, правильно было бы назвать плату M4+P, потому что у нее только четыре полноценных канала под моторы. Простой принтер собрать получится, но со ложным есть нюансы.
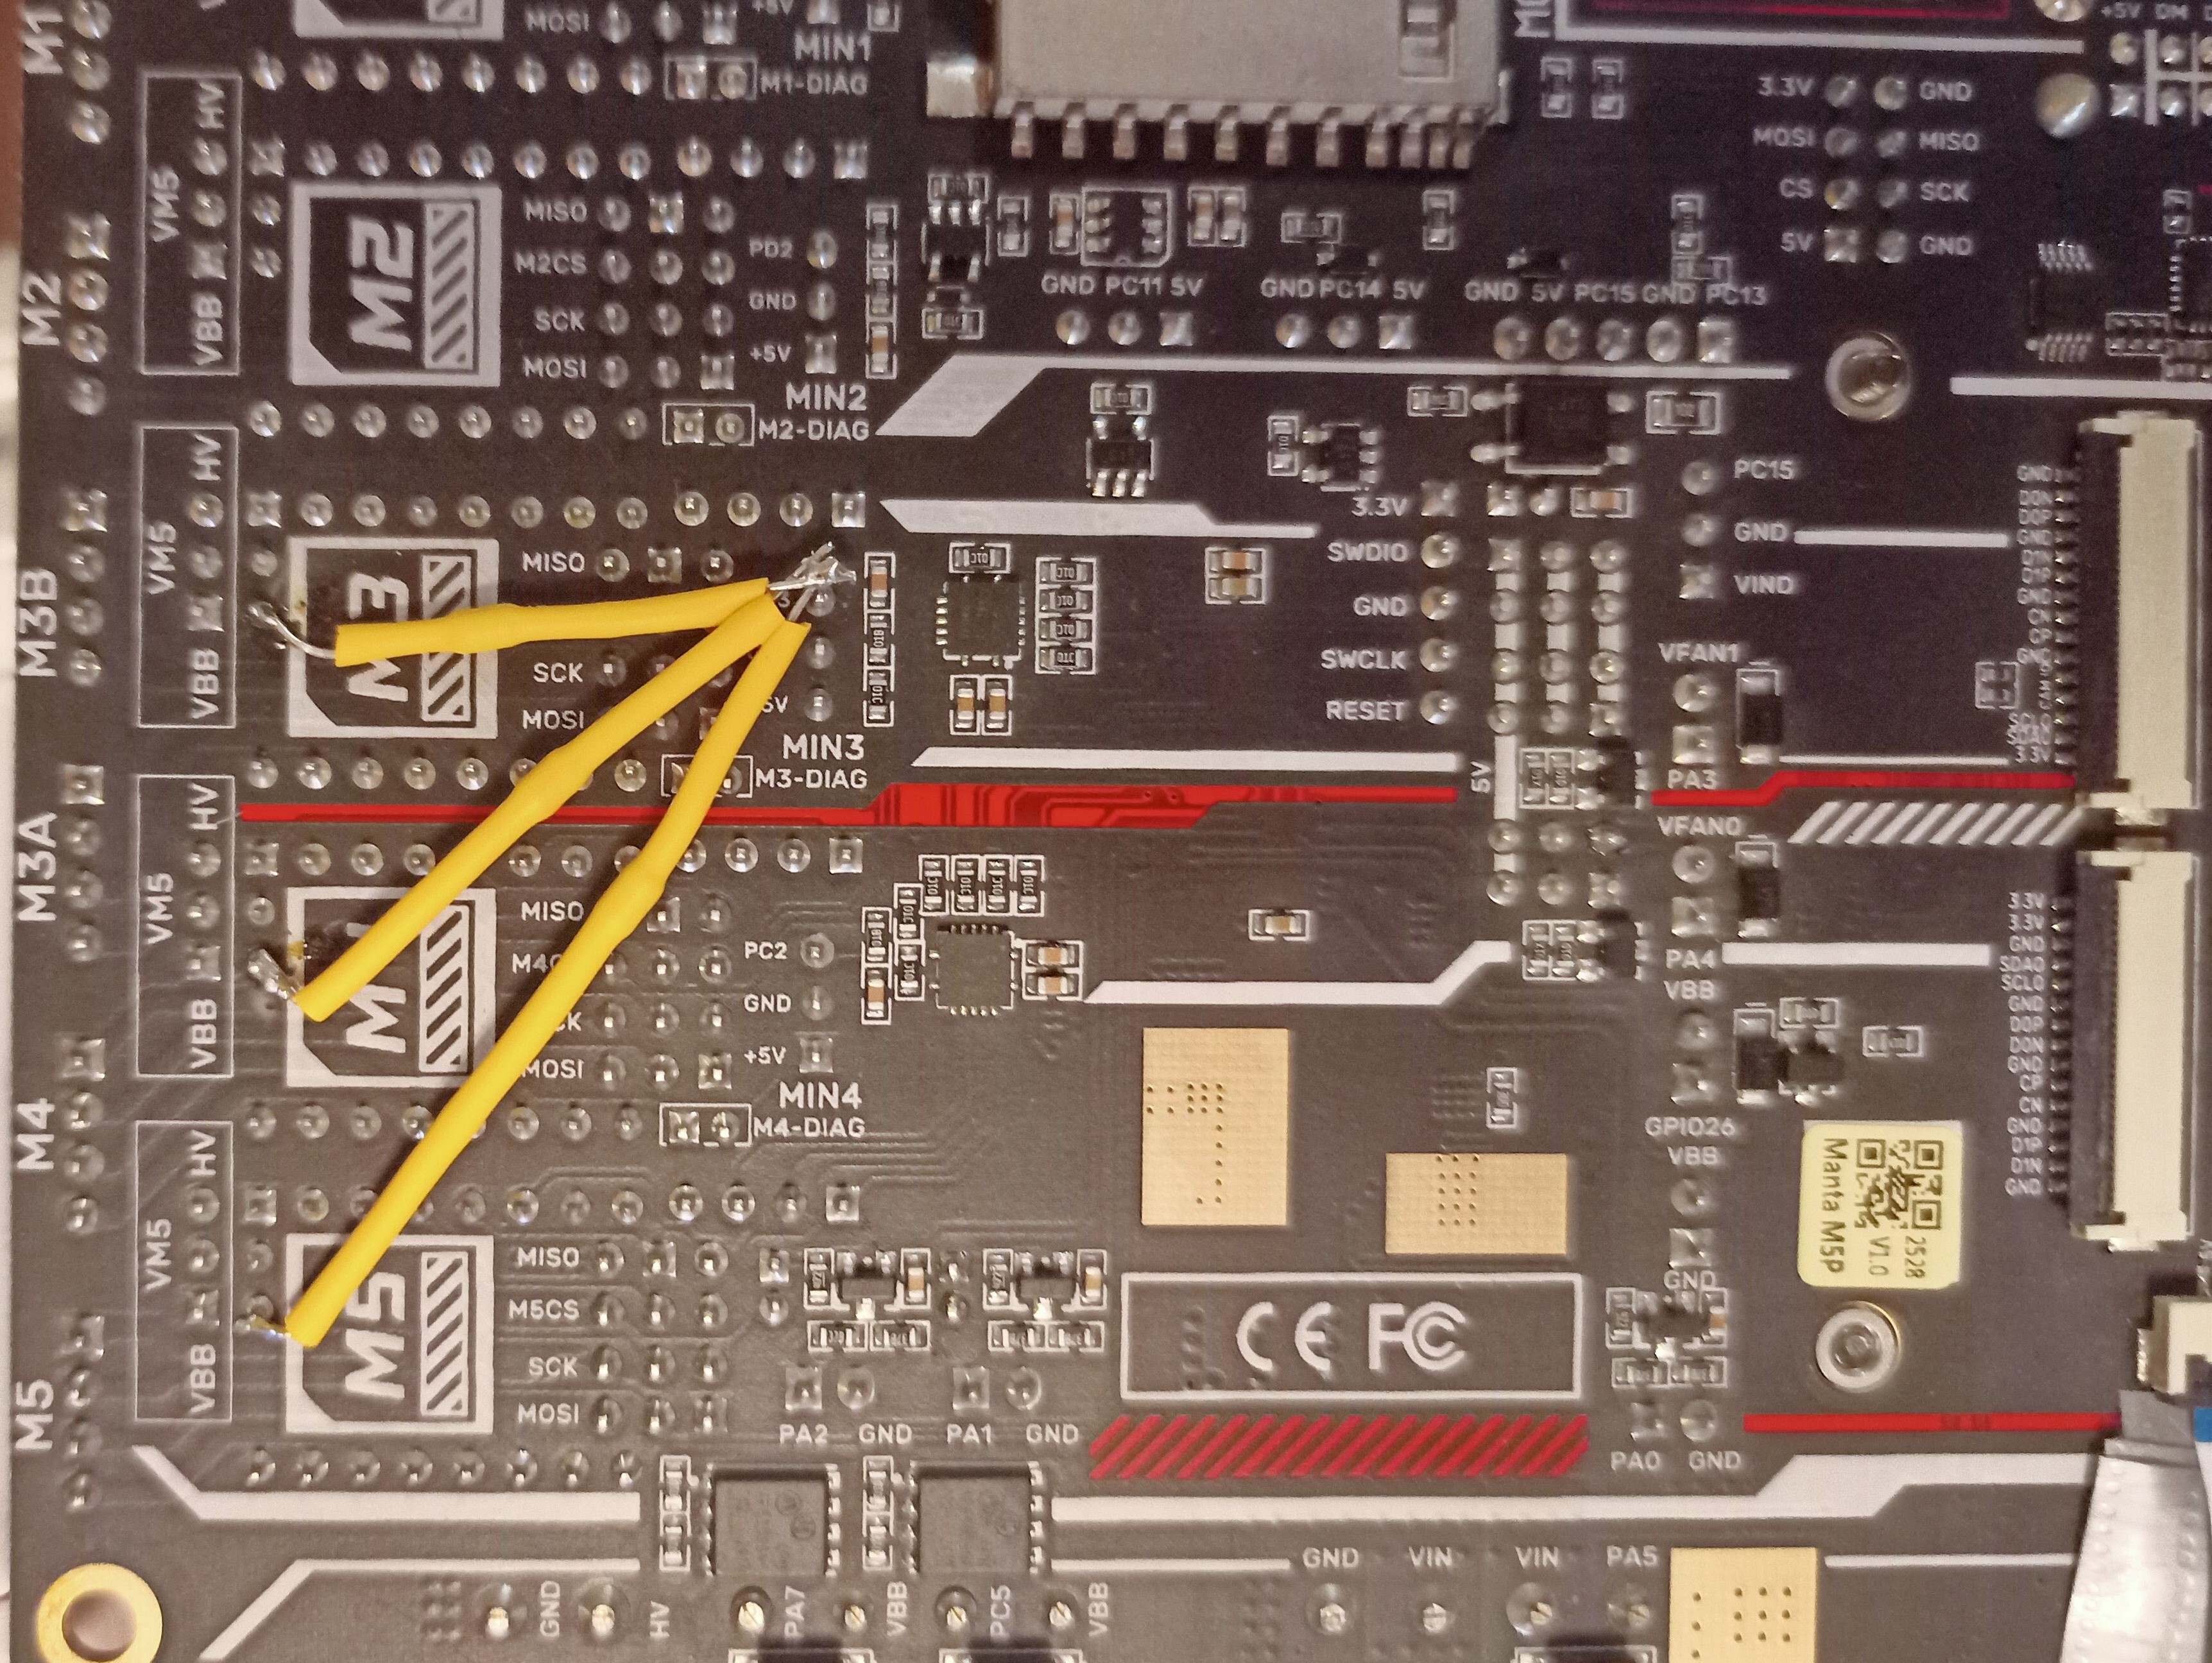
Нюансы - для M5 обрезали дорожки и у него нет ни endspot ни DIAG. В иной раз, это не было бы проблемой, но у меня Trident, это два мотора XY и три Z. На бумаге все складывалось, а по факту я столкнулся с тем, что никак не могу получить сигнал предела с M5.
Зачем это нужно? Идея в том, чтобы после печати принтер опускал стол на самое дно. В теории, можно считать высоту Z после окончания печати, вычитать из оставшегося запаса по высоте и опускать стол на это расстояние. Но тут возможны всякие разные сложности, например доподлинно не известно на какой же высоте находится стол. Я ловил такую проблему пару раз и обычно это заканчивалось полосой на отпечатке. неплохо было бы "определить" высоту стола, но обычно она определяется наверх, а там отпечаток. А еще, чисто теоретически, стол может быть перекошен любой гранью относительно портала, это значит, что я заранее не знаю какой угол и насколько опуститься и какой мотор уткнется в дно первым. Вроде проблемы все высосаны из пальца, но если электроника позволяет, то пусть делает. И с этим я пришел к M5P, а она: "нет, не умею такова, я M4+P". Пришлось доставать паяльник...
Идея такова: раз любой мотор может достигнуть дна, пусть тогда любой и шлет сигнал о достижении предела на endstop здорового мотора. Кстати, пины endspot X(M1) и Y(M2) тоже заняты, там сигнал кидает DIAG драйверов по штатной дорожке. Пин же мотора M3 был нештатно, с помощью паяльника, через диоды 1N4148 (лучше шоттки) соединен с DIAG драйверов Z. Причем, со стороны BTT M4+P, драйвера уродовать не стал, они не виноваты. На пине у нас +3,3 так что плюсом диода к пину endspot, минусом к DIAG, а драйверу мы потом скажем что надо "положить" DIAG на землю.
Прошивка немного отличается от того что я шил в Ghost 5, теперь мне нужна была CAN шина, но чтобы она заработала, сама M4+P должна работать не по USB (по умолчанию), а по CAN. Т.е. надо залить прошивку который переключит внутренний мост на CAN.
Прошивка
Для прошивки нужно склонировать прошивальщик Katapult, лучше туда же где и все остальные исходники в домашнюю папку biqu.
Собираем загрузчик:
cd /home/biqu
git clone https://github.com/Arksine/katapult.git
cd /home/biqu/katapult
make clean
make menuconfig
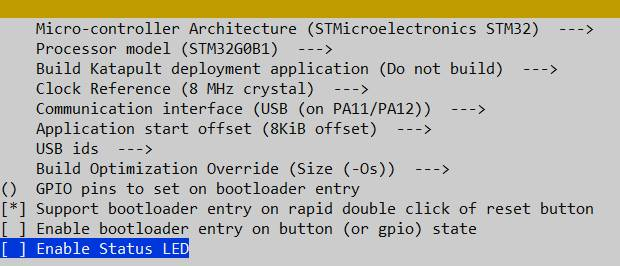
make -j4
Теперь на Manta зажимаем BOOT, нажимаем RESET, отпускаем boot
В консоли:
lsusb | grep "0483:df11 STMicroelectronics STM Device" и должна появится строка с "0483:df11 STMicroelectronics STM Device" если появилась, плата готова к прошивке, если нет, повторите операцию
заливаем загрузчик
sudo dfu-util -a 0 -D ~/katapult/out/katapult.bin --dfuse-address 0x08000000:force:mass-erase:leave -d 0483:df11
проверьте
ls /dev/serial/by-id/
появится что то такое: usb-katapult_stm32g0b1xx_1F00430004504E5238363120-if00
Теперь Manta готова работать по CAN
Собираем klippy:
cd /home/biqu/klipper
make clean
make menuconfig
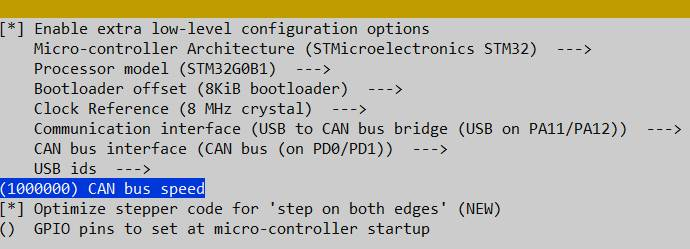
make -j4
python3 /home/biqu/katapult/scripts/flashtool.py -d /dev/serial/by-id/usb-katapult_stm32g0b1xx_1F00430004504E5238363120-if00 -f /home/biqu/klipper/out/klipper.bin
Затем смотрим адрес CAN
/home/biqu/klippy-env/bin/python /home/biqu/klipper/scripts/canbus_query.py can0
В секции printer.cfg меняем адрес платы на uuid can:
[mcu]
canbus_uuid: сюдапишемid
Драйвера
Еще кусочек про драйвера и пожалуй пока по этой плате всё.
У меня довольно современные драйвера, под моторы X и Y я купил BTT TMC5160 PRO, а для оси Z выбрал TMC2240. Они умеют работать по SPI, поэтому я переключил их в этот режим.
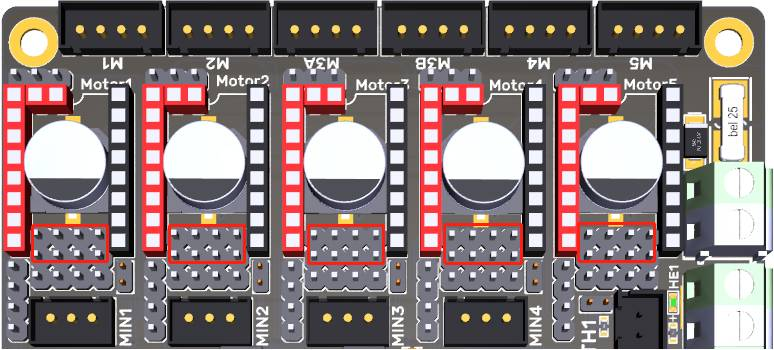
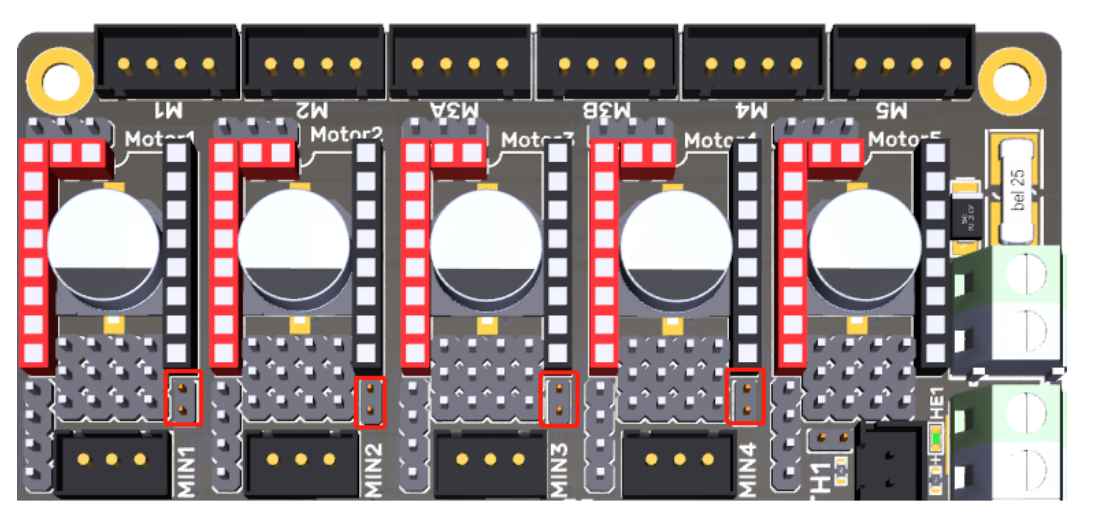
Для того чтобы ШТАТНО работал sensorless endstop для M1 и M2 (для M3/M4/M5 мы сделали диод) достаточно поставить данные перемычки (только для M1 и M2).
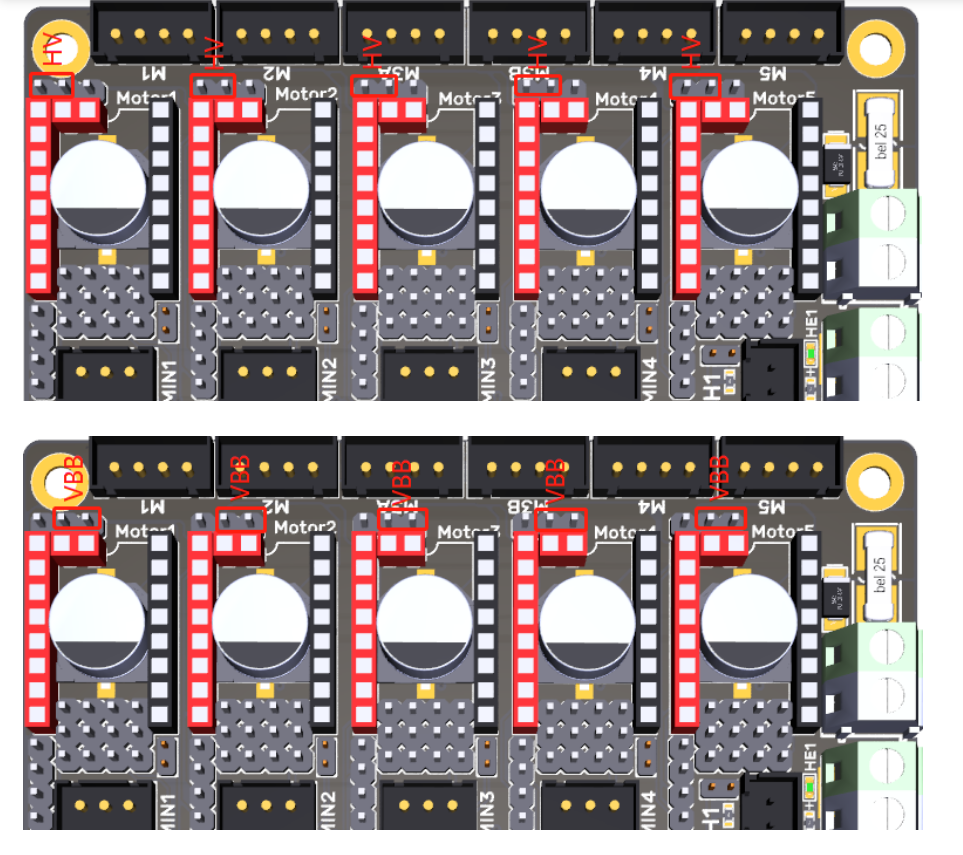
 TMC5160 PRO на 48в, поэтому переключаем питание для них на Hight Voltage (HV) а для TMC2240 ничего не делаем, питание с платы
 BTT EBB36
Собственно, кульминация всех телодвижений с CAN - четыре провода до головы.
Все тоже самое, подключаем по USB и прошиваем загрузчик Katapult
cd /home/biqu
cd /home/biqu/katapult
make clean
make menuconfig
собираем что то такое:
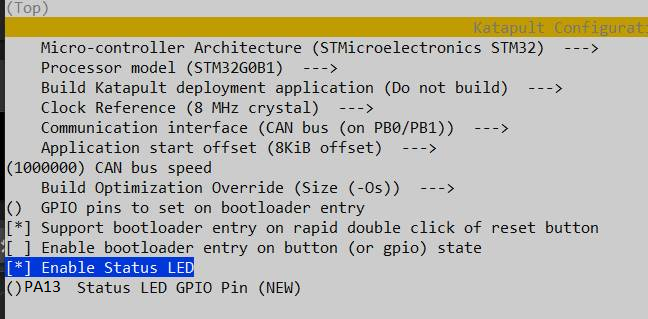 сохраняем и собираем
make -j4
Затем надо на на EBB зажать BOOT, нажать RESET и отпустить BOOT
lsusb | grep "0483:df11 STMicroelectronics STM Device" и должна появится строка с "0483:df11 STMicroelectronics STM Device" если появилась, плата готова к прошивке, если нет, повторите операцию
команда прошивки:
sudo dfu-util -a 0 -D /home/biqu/katapult/out/katapult.bin --dfuse-address 0x08000000:force:mass-erase:leave -d 0483:df11
проверяем:
ls /dev/serial/by-id/
опять появится загрузчик katapult
Теперь сам klippy
cd /home/biqu/klipper
make clean
make menuconfig
картинки нет, со слов:
Micro-controller Architecture: STMicroelectronics STM32
Processor model: STM32G0B1
Bootloader offset: 8KiB bootloader
Clock Reference: 8 MHz crystal
Communication interface: CAN bus (on PB0/PB1)
CAN bus speed: 1000000
сохраняем, собираем компилим заливаем (плата уже должна быть подключена по CAN, поставьте перемычку 120 Ом!/120R )
make -j4
python3 /home/biqu/katapult/scripts/flashtool.py -d /dev/serial/by-id/usb-katapult_stm32g0b1xx_1F00430004504E5238363120-if00 -f /home/biqu/klipper/out/klipper.bin
Затем смотрим адрес CAN
/home/biqu/klippy-env/bin/python /home/biqu/klipper/scripts/canbus_query.py can0
В секции printer.cfg меняем адрес платы на uuid can:
[mcu EBBCan]
canbus_uuid: сюдапишемid
MKS Gen_L v1.0
Это третья и пока что последняя плата которую я прицепил. Есть ощущение что понадобится что то еще... MKS бесконечная древность, снята с Flying Bear Tornado, так как она ему больше ни к чему, разобран и утилизирован. Супер способность этой платы, она практически новая, так как благодаря специфике принтера с которого была снята, практически не работала. Подключается только через старый добрый толстый USB, не умеет абсолютно ничего с драйверами, но под те задачи которые перед ней будут поставлены, она полностью сгодится. Собственно, говорить про нее нечего, там все четыре драйвера TMC2226 с Flying Bear Ghost 5 и один TMC2208, для управления моторами MMU, c перемычками по умолчанию, включающими 32 шага на драйвере.
Прошивал ее когда то давно, что там тыкать уже не помню.
Еще больше интересных статей
Vzbot и вся правда о быстрой печати.
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.
PrintQuote 3D 1.1.0: Убрала «страх чистого листа», добавила историю смет, Drag-and-Drop и автообновление
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.
Две недели назад я опубликовала здесь первую статью о PrintQuote 3D —...
Придумал, экструдер.....
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.







Комментарии и вопросы
Не обязательно использовать кр...
https://nwait.ru 3D-редактор
https://nwait.ru 3D-редактор
гугление выдает мне какие-то к...
Прошу прощения за вопрос не по...
Подскажите пожалуйста есть у к...
Месяц назад угораздило меня&nb...