В ПГУ создали автономного робота-гексапода
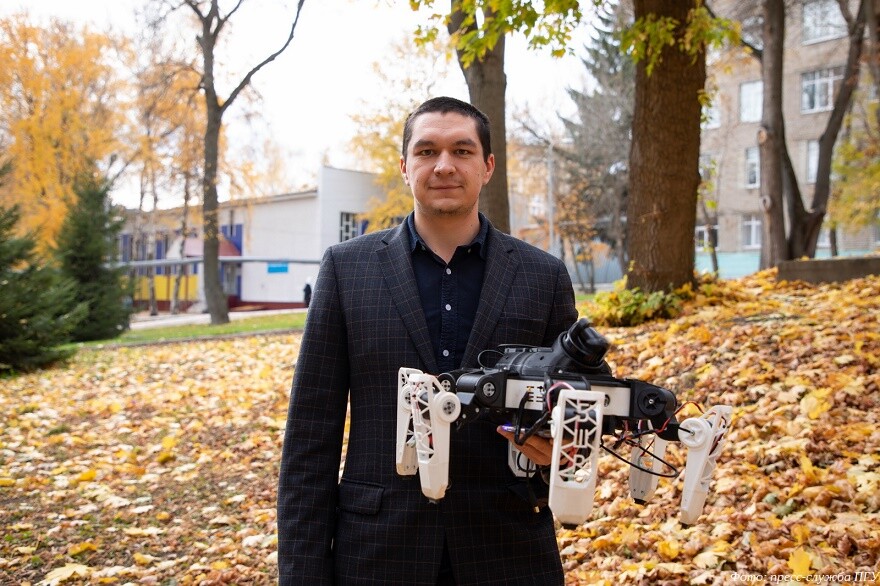
Ученый Пензенского государственного университета разработал прототип бионического шагающего робота-гексапода. Его можно использовать для поиска людей в труднодоступной местности, доставки грузов и оборудования, а также инспекций нефтегазопроводов. Прототип весит пять с половиной килограмм и собран с широким использованием 3D-печатных деталей.
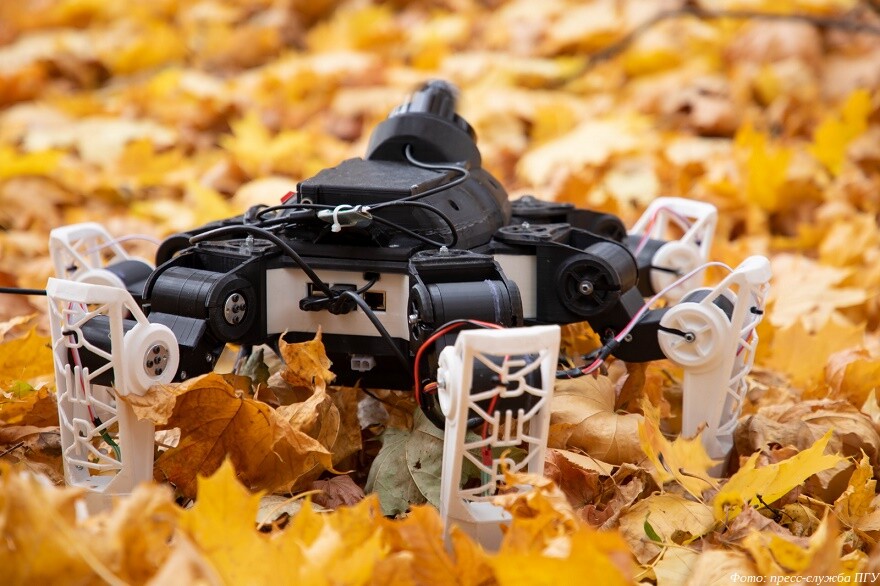
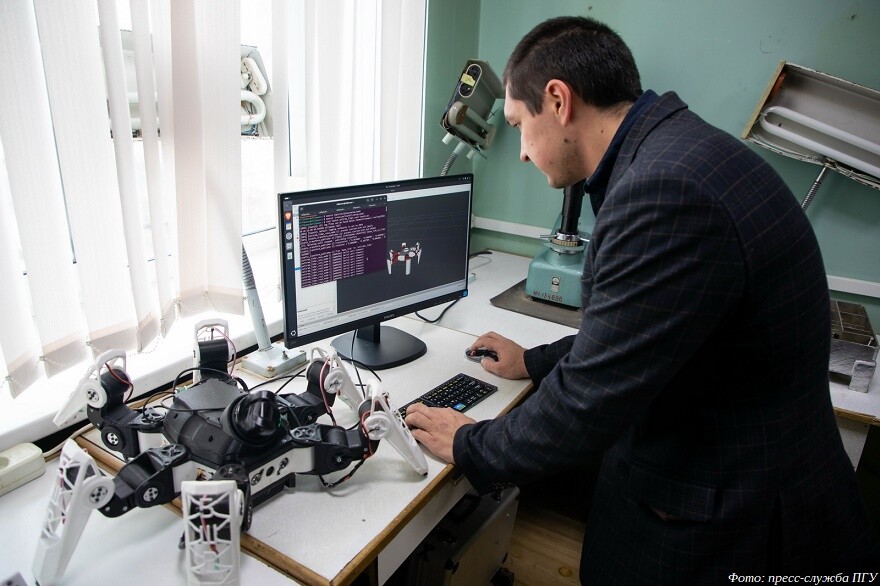
Робот обладает повышенной статической и динамической устойчивостью при движении по пересеченной местности. Обработка данных и принятие решений выполняются автономно бортовой системой управления без применения облачных сервисов. Система управления объединяет множество данных с различных средств навигации и датчиков, отслеживающих взаимодействие конечностей с опорными поверхностями и состояние приводов. В ходе разработки получены два государственных свидетельства на регистрацию программ для ЭВМ, сообщает пресс-служба вуза.
«Благодаря шестиногой конструкции с радиальным расположением конечностей робот стабильно поддерживает динамическую устойчивость и одновременно обладает высокой маневренностью. Эти преимущества позволяют ему перемещаться по труднодоступной местности. Например, в лесу он способен переступать через бревна и валежник, пробираться сквозь низкорослый кустарник и высокую траву. Именно шагающий способ передвижения, позволяет проходить через такие препятствия», — рассказал ассистент кафедры приборостроения ПГУ Ильи Урваев.
Робот-гексапод может найти применение в нефтегазовой отрасли. Прототип рассчитан на внешний осмотр труб, однако заложенные в конструкцию и систему управления решения позволяют модернизировать платформу и под внутреннюю диагностику. Набор датчиков можно расширять под конкретные задачи за счет сменных модулей. Для поиска трещин, деформаций и повреждений предполагается устанавливать диагностические модули, при этом сама платформа останется неизменной. Такая функция особенно важна для узких труб диаметром 300-600 мм, где ручные инспекции невозможны.
Сегодня для таких задач применяют колесных роботов, но у них есть ограничения. Из-за остатков нефти и других веществ на стенках труб такие роботы буксуют, колесные платформы пригодны преимущественно для горизонтальных участков.
«Шагающий робот на подъеме тоже может проскальзывать, но это явление можно нивелировать дополнительными модулями, устанавливаемыми на конечности, например магнитными держателями или присосками. Для внутренней инспекции трубопровода такая возможность особенно важна», — пояснил Илья Урваев.
Системы управления способна комплексно обрабатывать данные средств глобальной, локальной и персональной навигации, а также встроенных в конечности датчиков силы и тока. Управление при этом остается автономным, без привлечения внешних вычислительных ресурсов и обращения к облачным сервисам. Сейчас траектория движения строится на основе методов нечеткой логики., в будущем планируется внедрить нейросетевую обработку для повышения точности позиционирования.
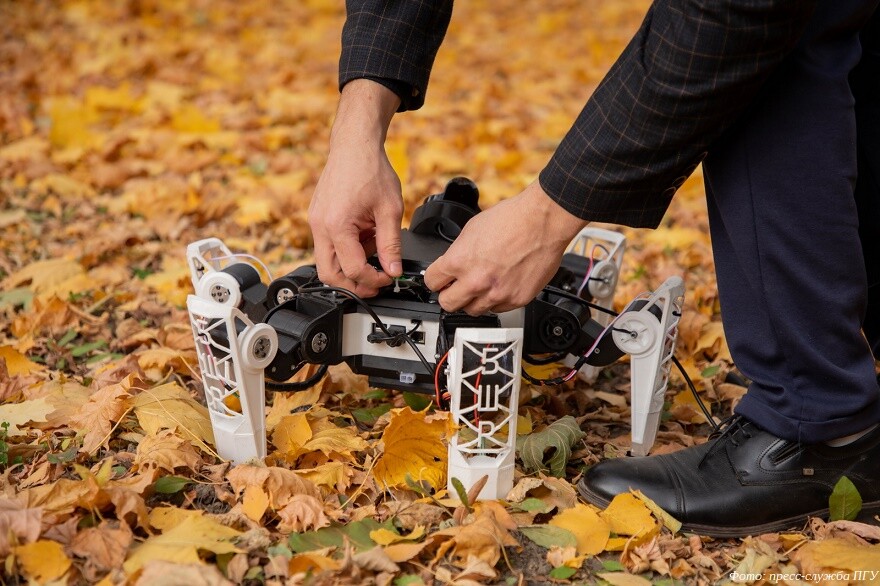
Трехмерный лидар (сканирующий дальномер) определяет расстояние до объектов и используется для определения их геометрических параметров и координат относительно робота. Дальность измерений достигает тридцати метров. Для принятия решений о формировании траектории движения на пересеченной местности достаточно информации в пределах двух метров.
«Система должна решить, нужно ли перешагнуть через препятствие или можно на него наступить. Для этого роботу необходимо определить длину, ширину и высоту препятствия и соотнести эти параметры с конструктивными ограничениями корпуса. Сейчас прототип не может преодолевать препятствия выше десяти сантиметров. Это обусловлено малыми размерами корпуса. Увеличив габариты, можно расширить возможности робота по преодолению препятствий», — рассказал Илья Урваев.
Лидар определяет параметры препятствий перед роботом, но не видит провалы под конечностями. Для обнаружения используется ультразвуковой дальномер в нижней части корпуса. На роботе также установлена камера наблюдения. В перспективе ее планируется интегрировать с нейронными системами для идентификации поверхностей.
Сейчас роботы активно используются в городах, доставляя продукты и технику. Как правило, это колесные или шагающие четырехногие платформы — квадроподы. У таких моделей меньше точек опоры. При динамическом движении система должна постоянно удерживать центр массы в пределах опорного многоугольника. Это требует сложных вычислений и не всегда обеспечивает устойчивость на неровных поверхностях.
«Они часто опрокидываются и не могут преодолеть простые препятствия вроде бордюров или ям без потери равновесия. У шестиногого робота таких проблем меньше, потому что он опирается на три точки одновременно. Его сложнее вывести из равновесия», — пояснил Илья Урваев.
Передвижение отслеживается модулем GPS, инерциальной системой навигации и датчиками тока на конечностях. Инерциальная система определяет наклон корпуса и его ориентацию по сторонам света. Датчики тока используются для диагностики, контроля застревания и обнаружения поломок. Это позволяет своевременно отключать проблемные части и предотвращать короткие замыкания. В будущем датчики тока планируется использовать как дополнительный индикатор наличия опор под конечностями. В конечности робота также встроены датчики усилия, отслеживающие удельные нагрузки на поверхности. По этим данным система определяет тип грунта и фиксирует проскальзывание конечности в фазе опоры.
«Система должна понимать, какой перед ней грунт. Например, если это песок, нога будет проваливаться. На основе данных система принимает решение об изменении параметров движения — скорости, высоты подъема конечностей и других», — рассказал Илья Урваев.
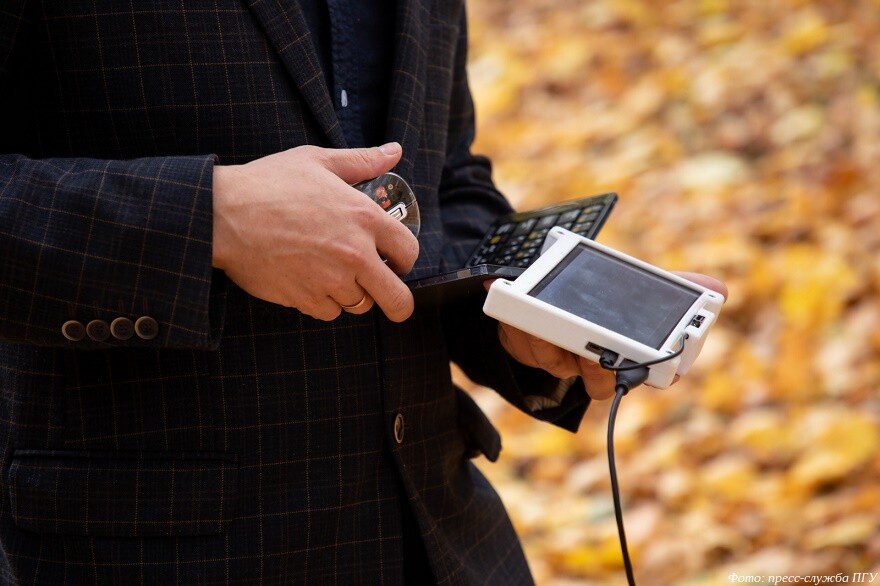
Собираемые в ходе испытаний данные — тип походки, клиренс, высота подъема конечностей, амплитуда движения конечностей, скорость движения, углы наклона корпуса, ускорение, показатели датчиков силы — передаются на дисплей и записываются для последующего анализа и корректировки настроек.
Прототип способен беспрерывно работать около шести часов на двух аккумуляторах. Один аккумулятор питает систему управления и цифровые устройства, другой питает исполнительные механизмы — сервоприводы. Серводвигатели создают сильные электромагнитные помехи, которые могут влиять на работу датчиков и цифровых устройств. Разделение питания защищает чувствительную электронику. Если аккумулятор сервоприводов разряжается, система управления продолжает работать и уведомляет оператора о потере мобильности. В будущем для повышения автономности робота планируется оснастить складными солнечными панелями.
Источник: Пензенский государственный университет
Еще больше интересных статей
3D-печатные ортезы компании «НИТ» вошли в топ-100 российских разработок
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.
Новосибирские врачи провели операцию по замене таранной кости 3D-печатным имплантатом
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.
Hangprinter: 3D-принтер без корпуса и с практически неограниченным рабочим полем
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.


Комментарии и вопросы
Можно покрасить под бакелит, з...
И сколько же метров может прош...
Лазер - хорошая мысль.
Добрый день! Прочитал правила,...
Ребята приветствую! Прошу, пож...
Подскажите, есть ли смысл в не...
Когда хотите напечатать что-то...