3DMakerPro Raven — обзор ручного сканера

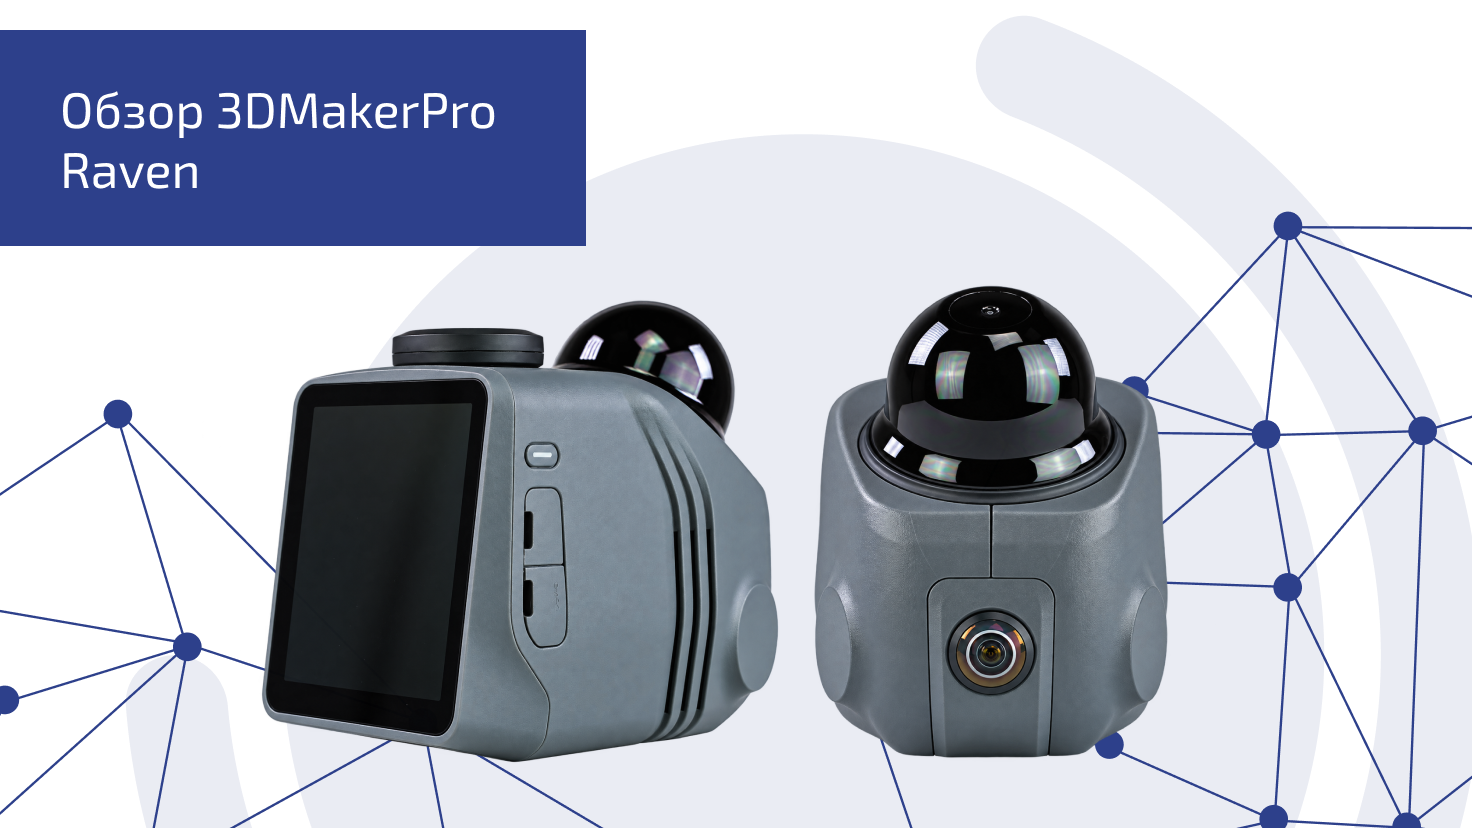
Привет! Сегодня знакомимся с ручным SLAM-сканером 3DMakerPro Raven. Разберём, что входит в комплект, как устроен прибор и какие у него характеристики. Покажем полученные сканы и сравним новинку с моделью втрое дороже — 3DMakerPro Hawk. Про неё мы публиковали статью.
Статья будет полезна строителям, архитекторам, геодезистам и всем, кто выбирает сканер для оцифровки помещений, зданий и уличных пространств. На реальных примерах покажем, каких результатов можно добиться с 3DMakerPro Raven, насколько удобно с ним работать и что потребуется для обработки данных. А сравнение с более дорогим Hawk поможет понять, хватит ли возможностей Raven для ваших задач и когда стоит доплатить за старшую модель.
На связи 3DVision. Приятного чтения!
Что входит в комплект
Raven приезжает в коробке: сканер и аксессуары уложены в ложемент. Переносного кейса, который есть у Hawk, здесь не предусмотрено.
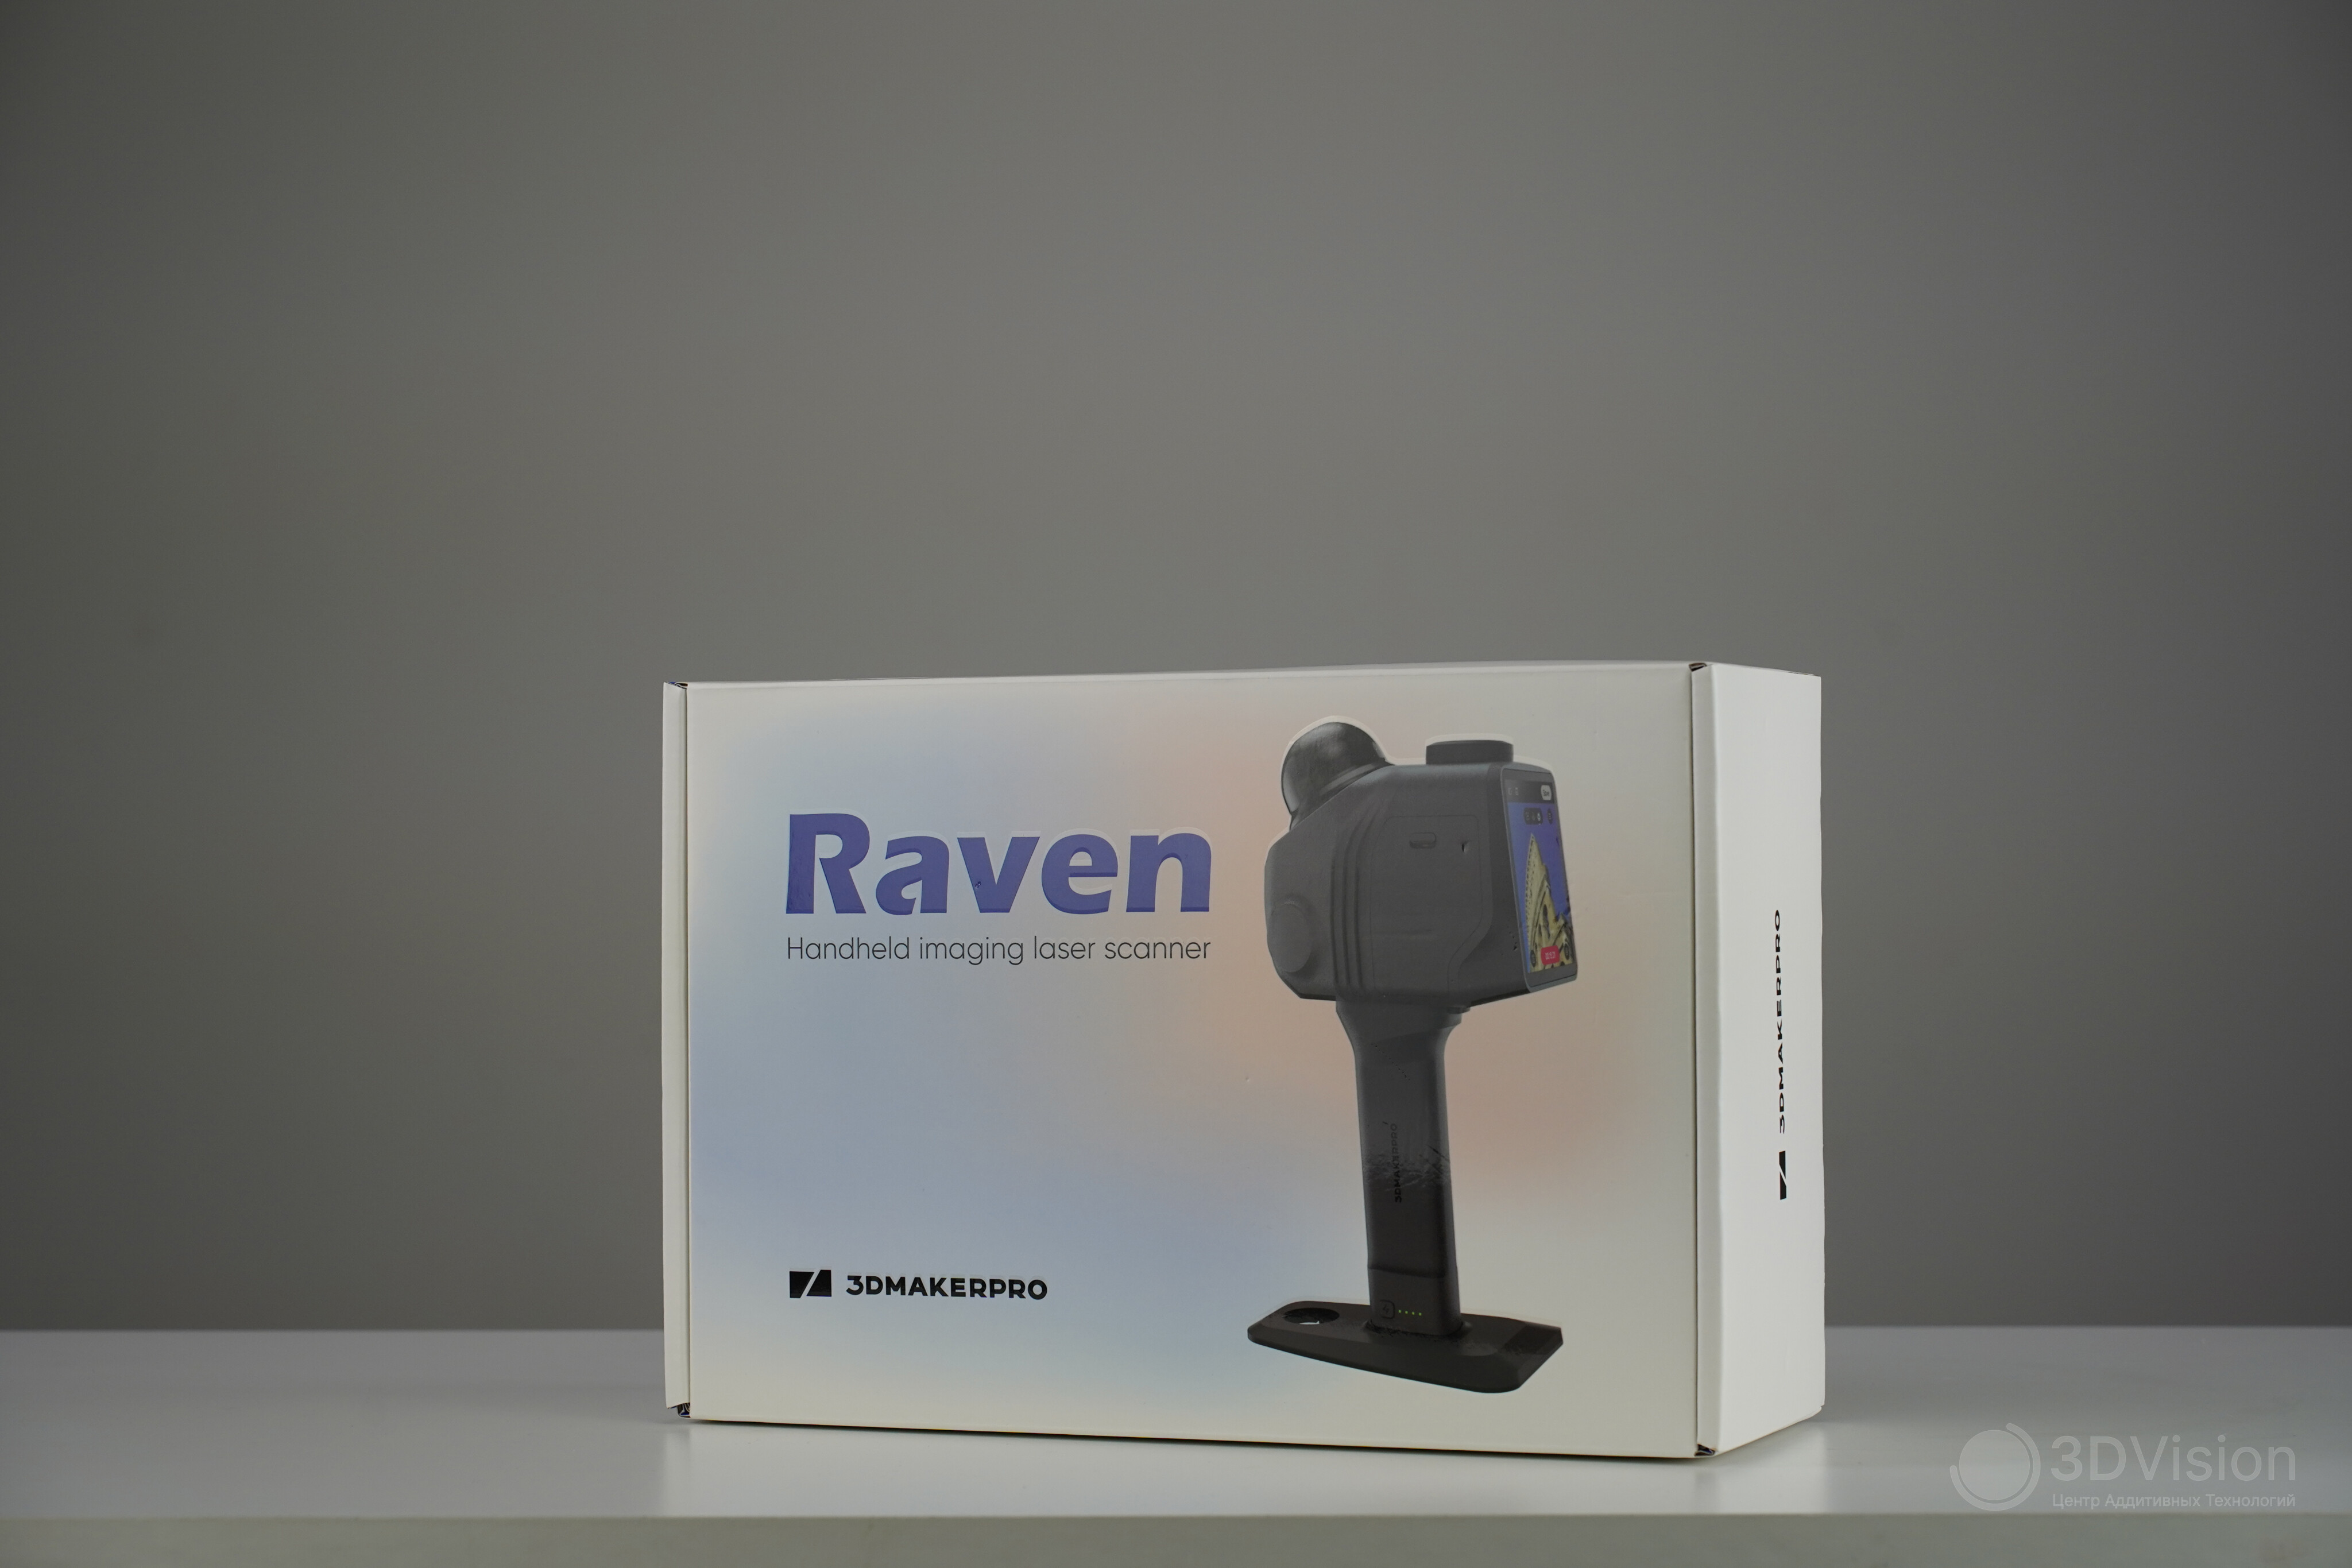
Упаковка Raven
В коробке с Raven находятся:
- сканер с силиконовым защитным чехлом;
- подставка для размещения устройства на ровной поверхности;
- пять кабелей питания под разные типы розеток;
- зарядный блок питания;
- батарея ёмкостью 6400 мАч, совмещённая с рукояткой;
- MicroSD-карта на 128 Гб с кейсом для хранения;
- крепёж и площадка для монтажа на штатив;
- англоязычное руководство.
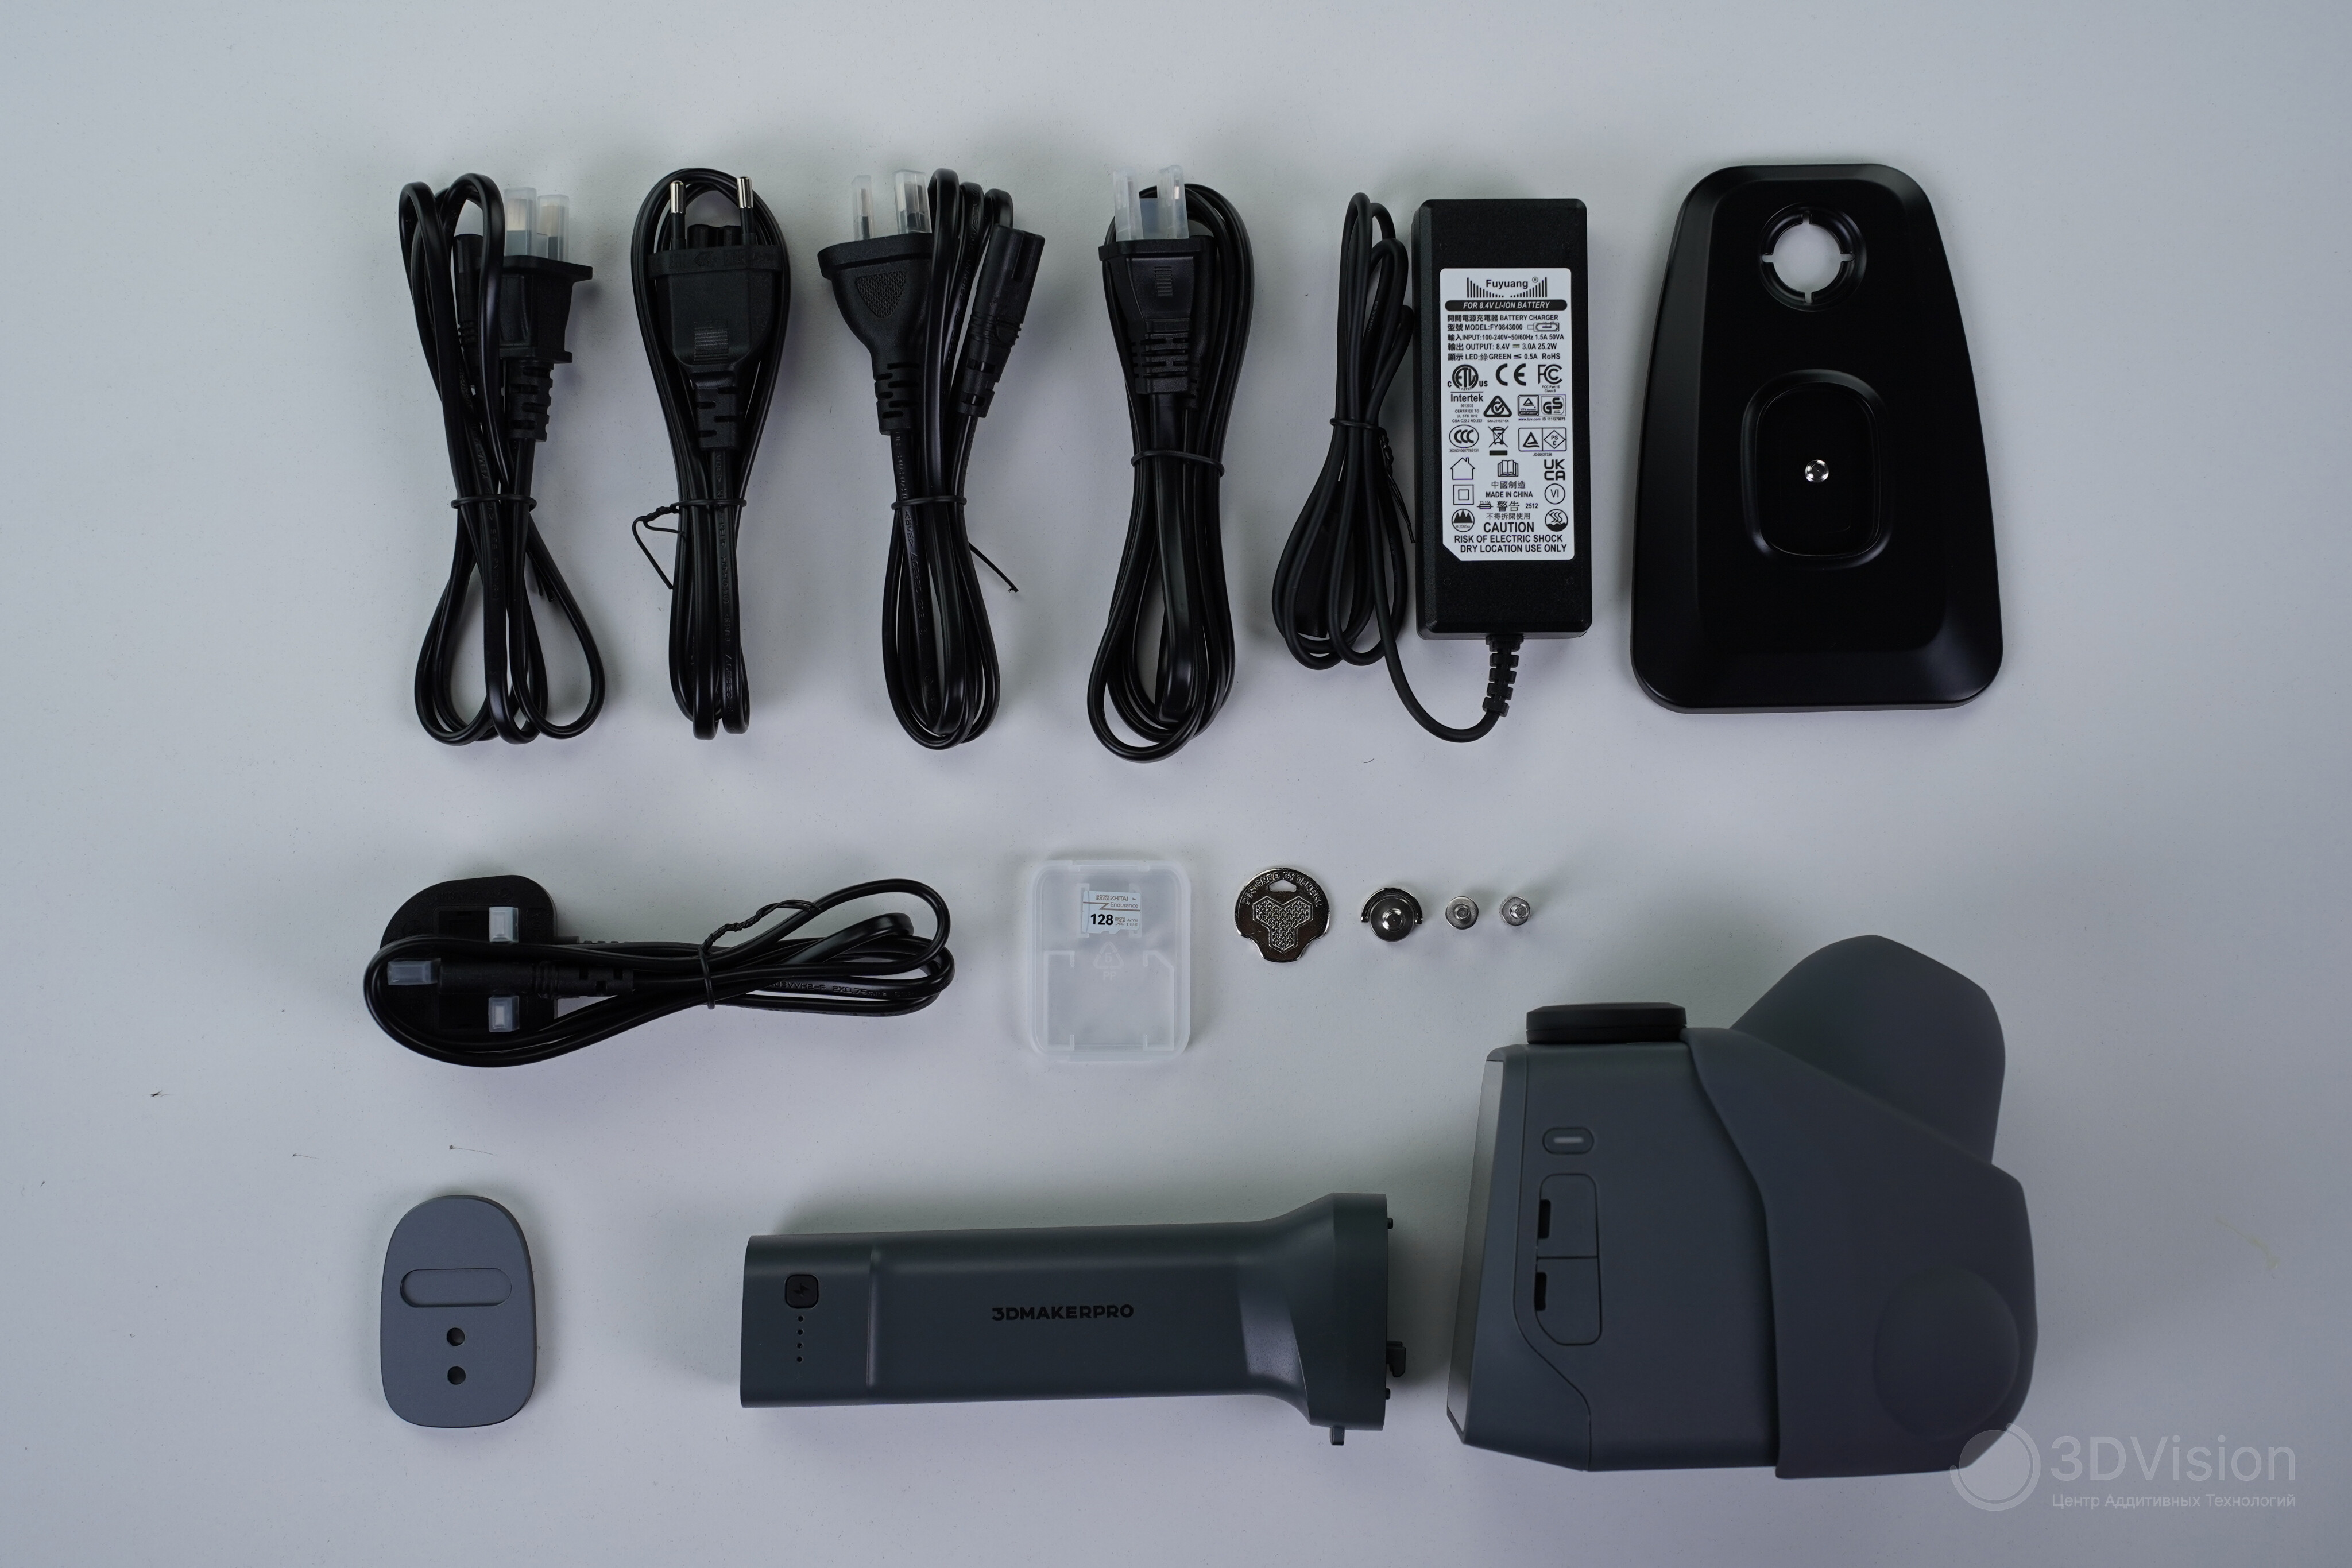
Комплектация на фотографии
По набору аксессуаров Raven уступает Hawk, однако всё для старта уже есть в коробке. Обрабатывать сканы предстоит на компьютере с Windows. Для этого используется RayStudio — программа для SLAM-сканеров 3DMakerPro, доступная на сайте производителя.
Конструкция и подготовка к работе
Размеры корпуса составляют 120×145×85 мм, заявленный вес — 1 100 г. На передней стороне размещены камера и лидар.
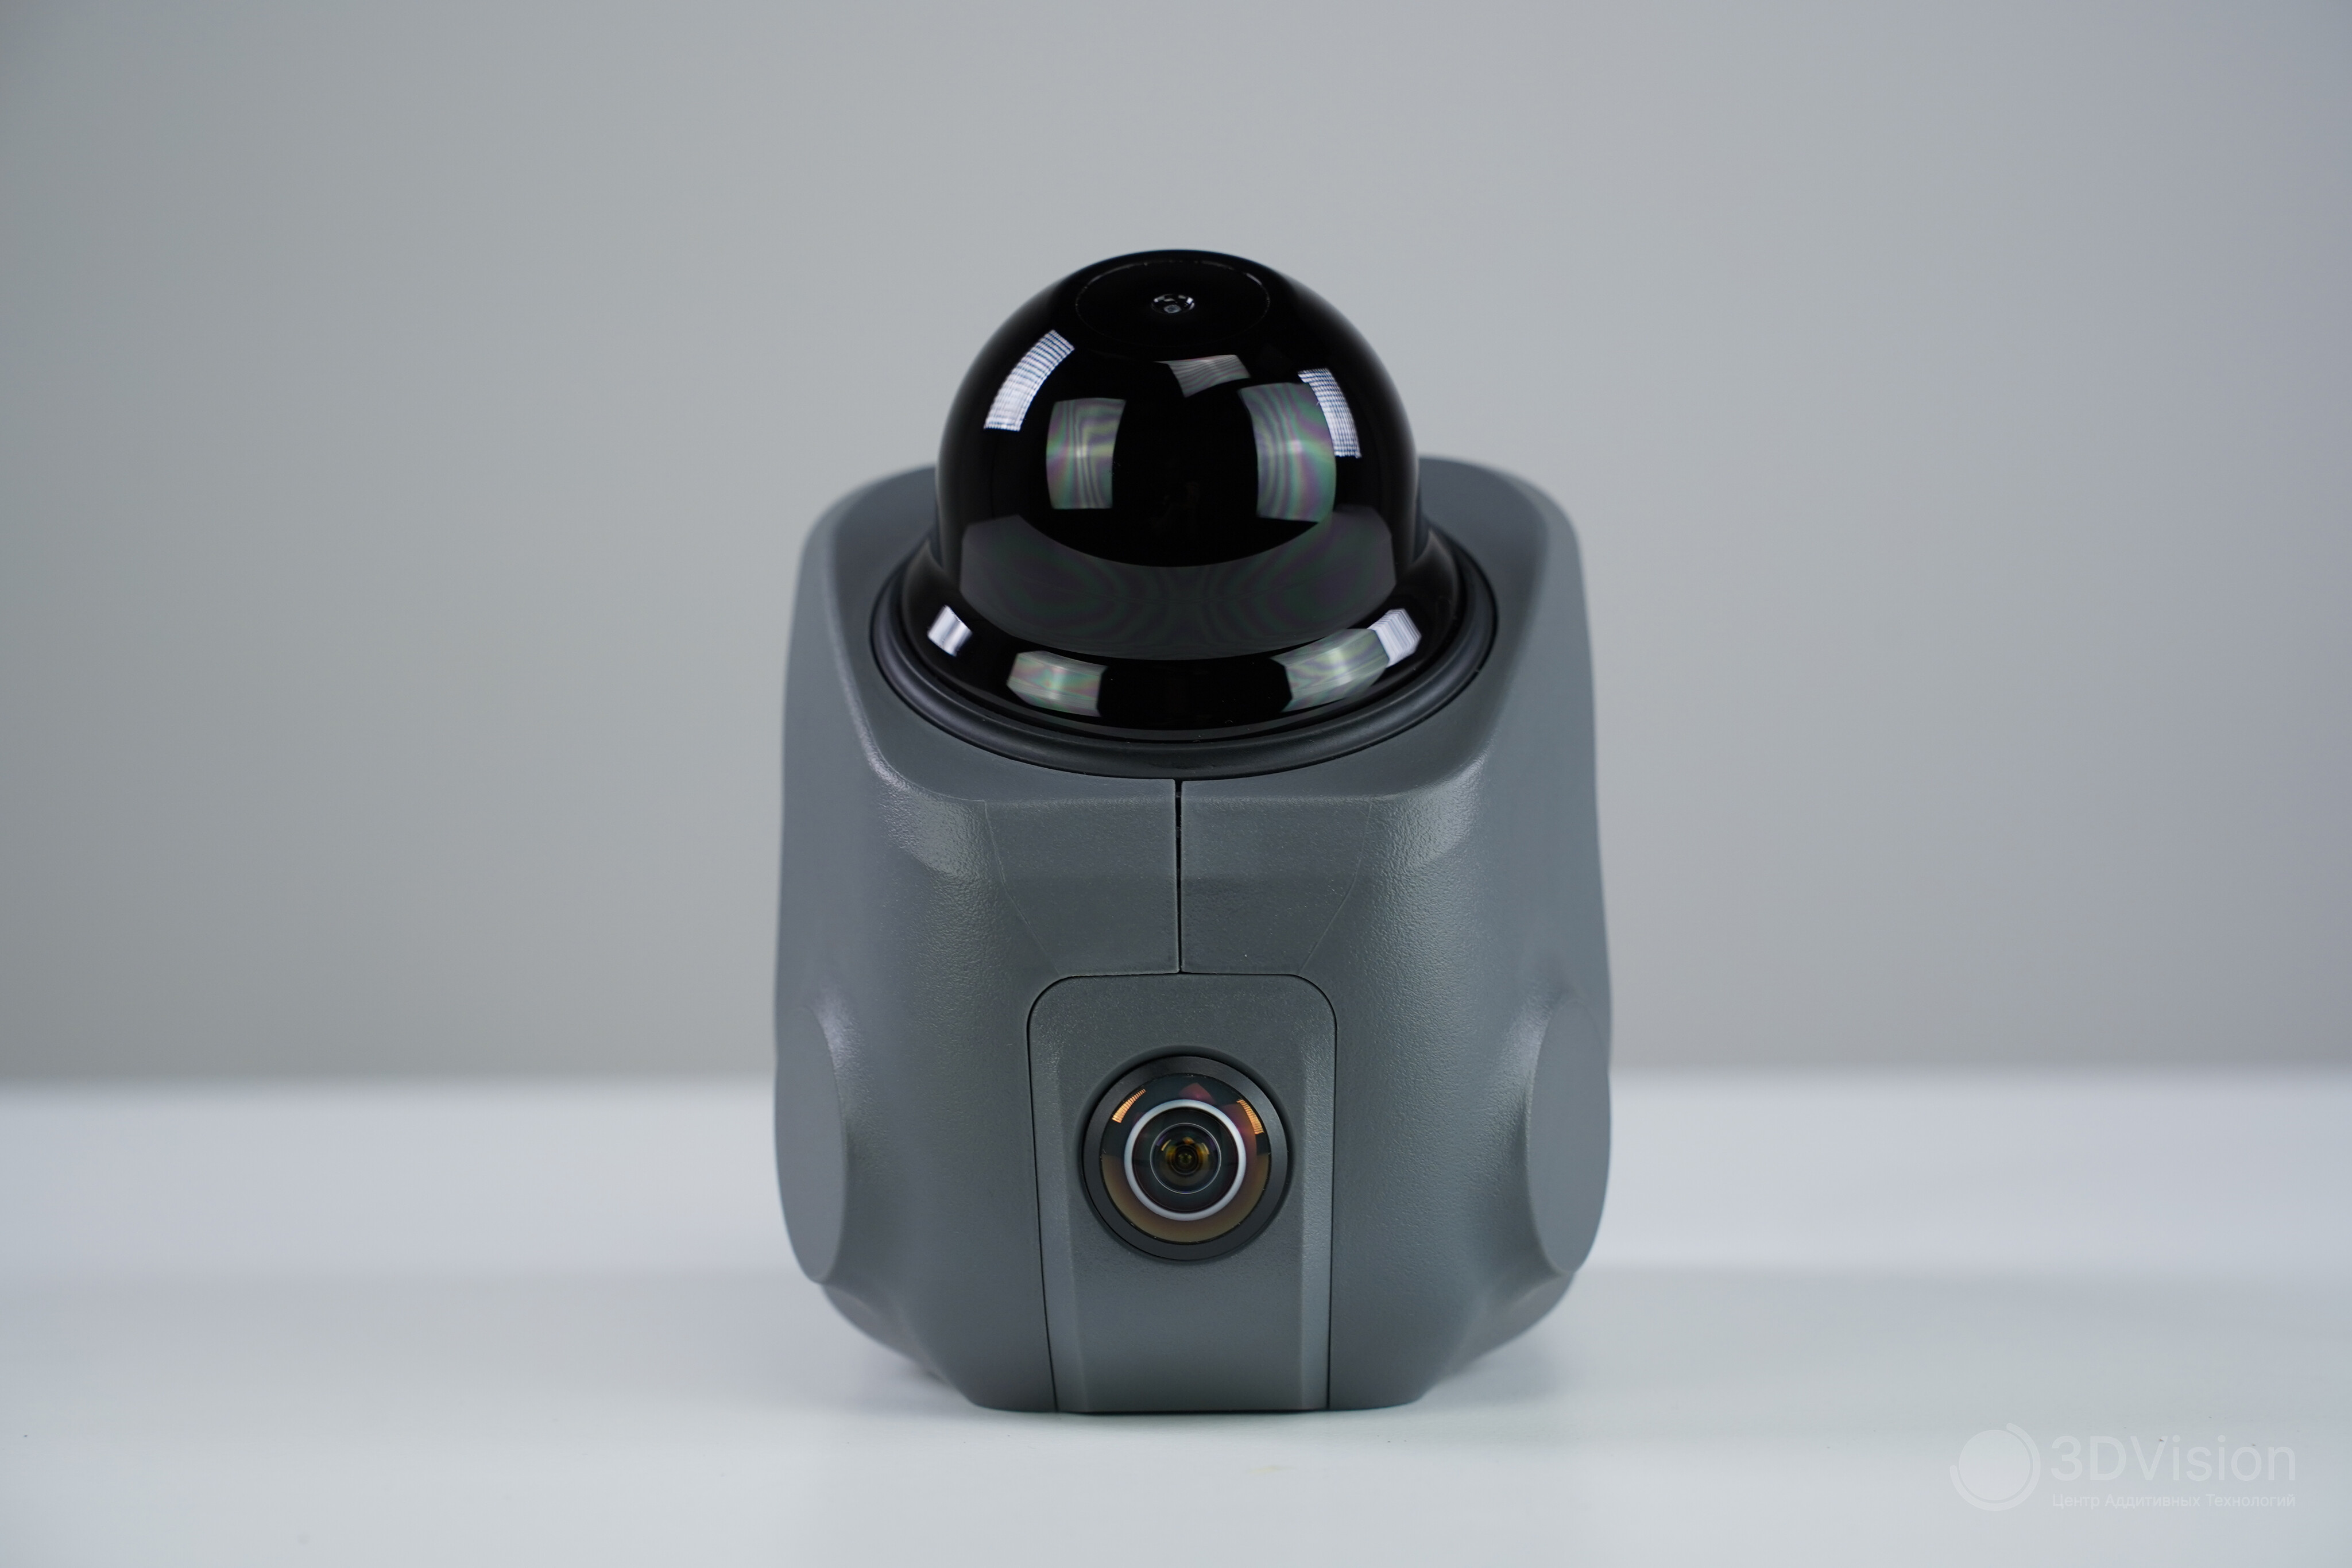
Основную информацию даёт лидар: он определяет расстояния до предметов вокруг и на этой основе формирует облако точек. Цветная камера на 12 Мп участвует в определении положения сканера, а также позволяет записывать текстуры.
На левой стороне находятся кнопка питания и разъёмы USB-C.
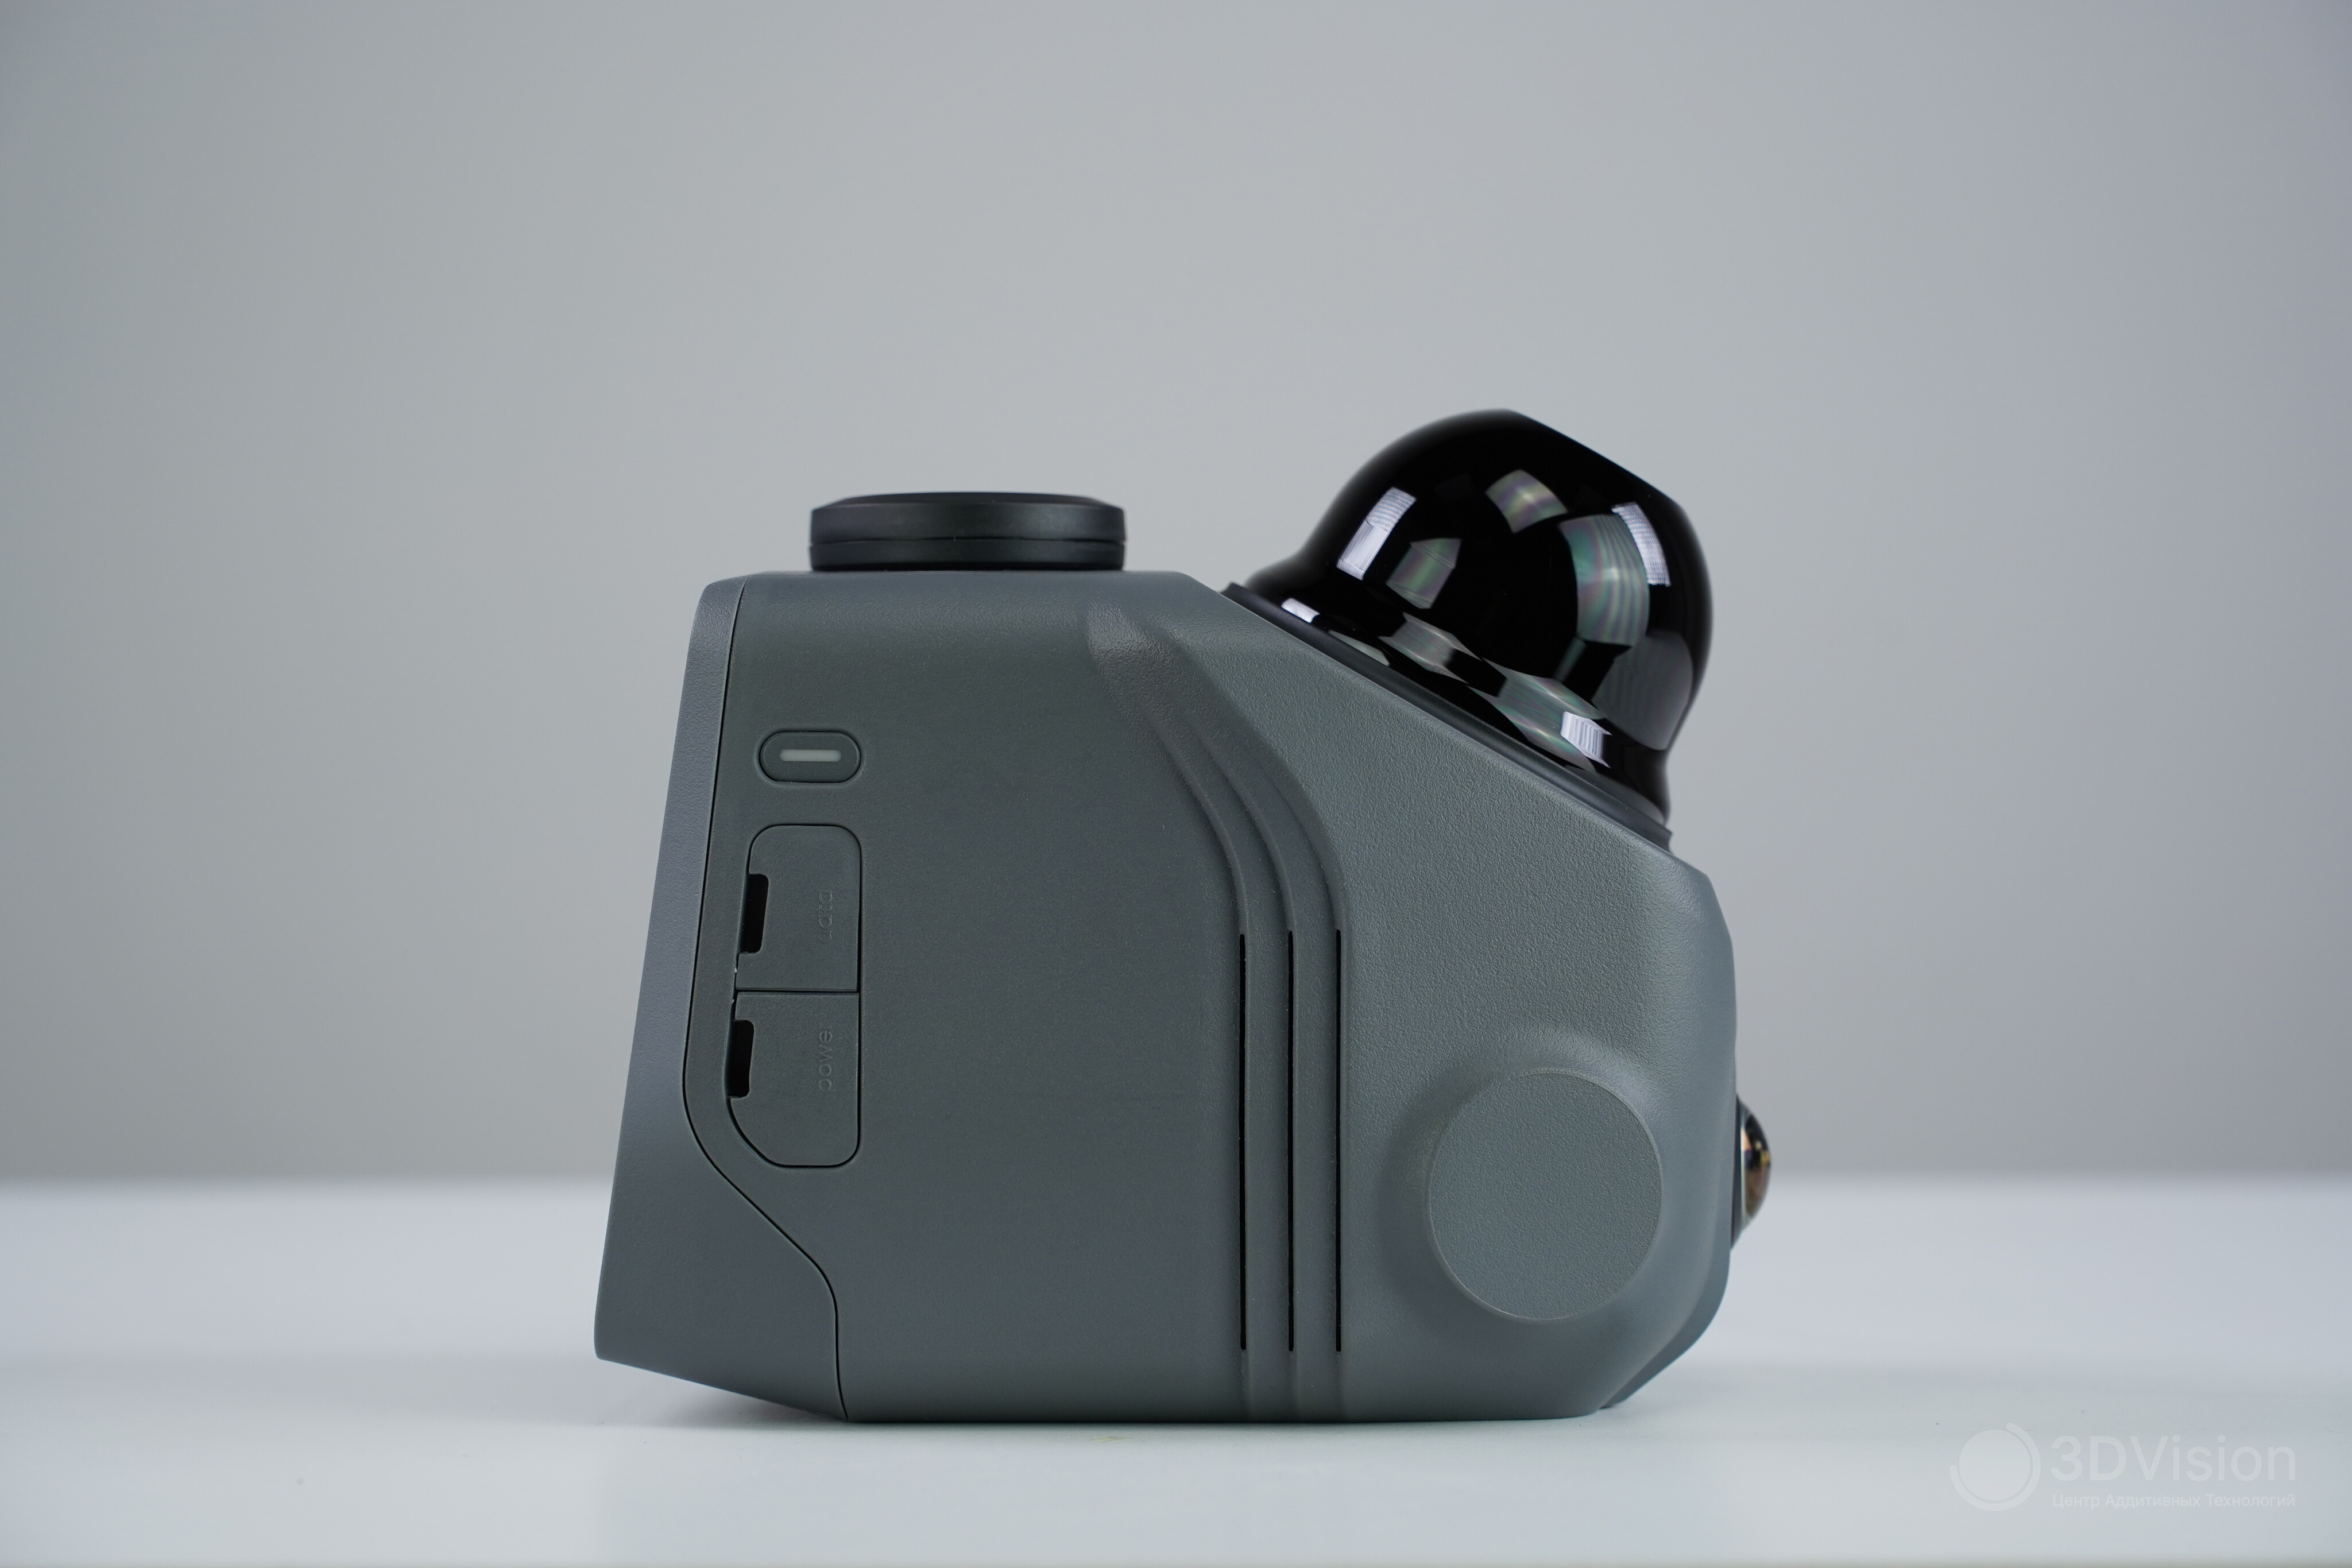
Первый порт служит для обмена данными, другой позволяет питать прибор от повербанка. Внешнее питание пригодится при установке сканера на дрон, автомобильную крышу, велосипед или специальный рюкзак. Для таких вариантов отдельно продаются комплекты необходимых аксессуаров.
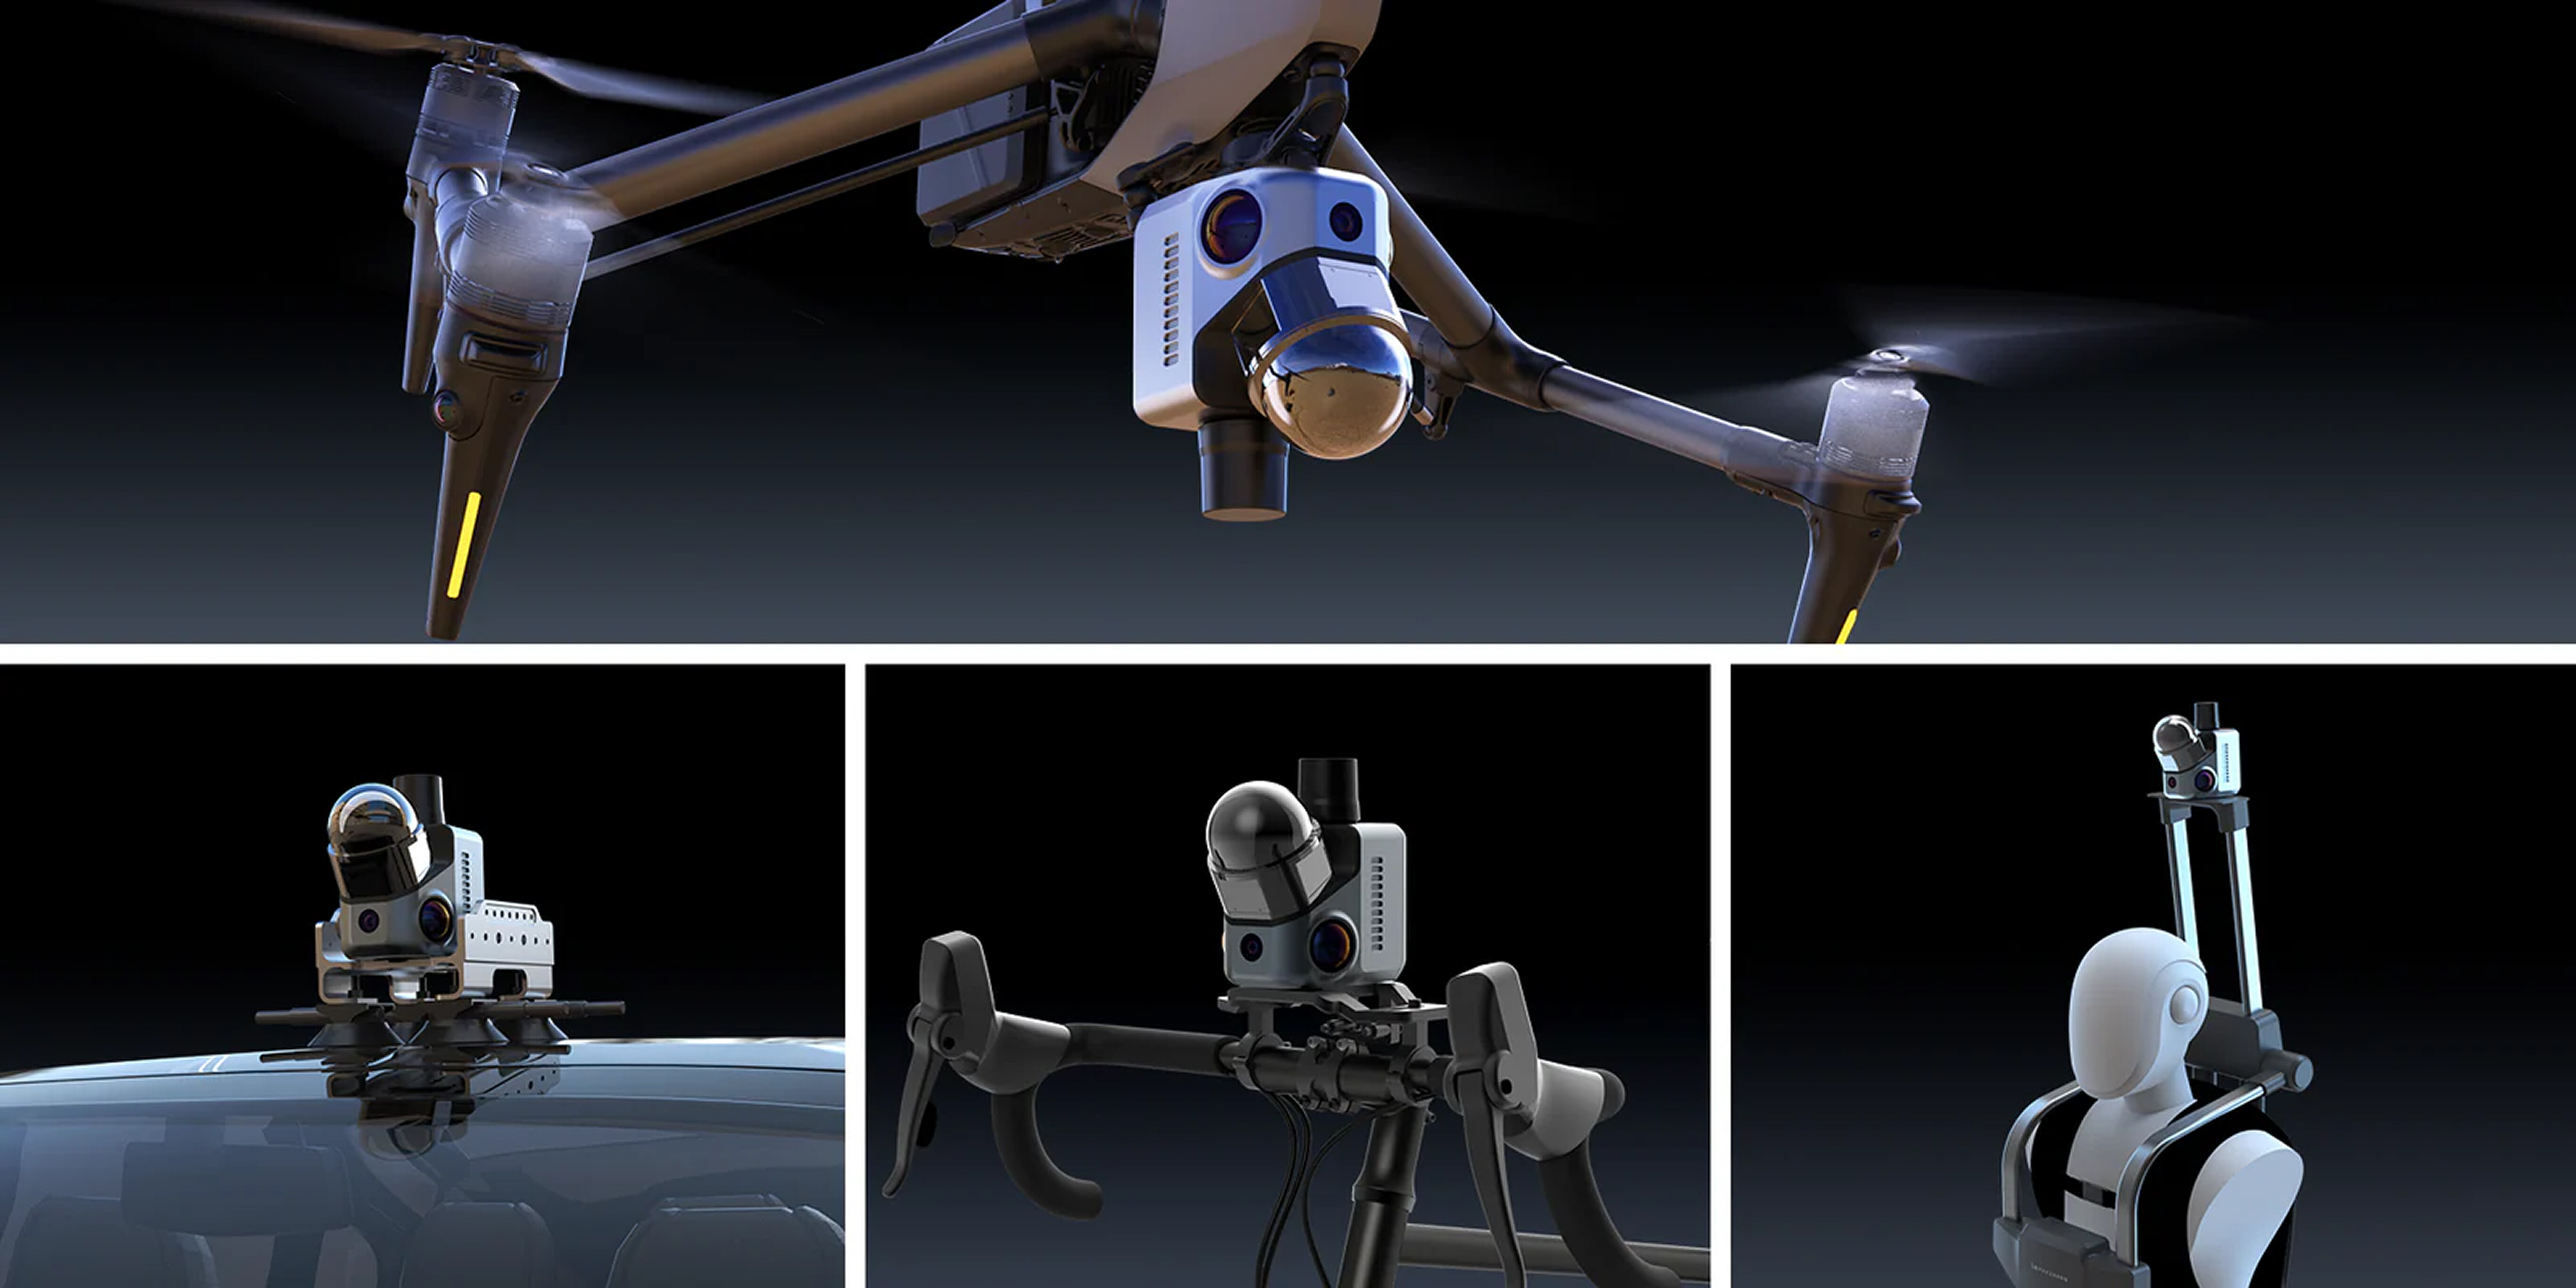
Иллюстрация от производителя
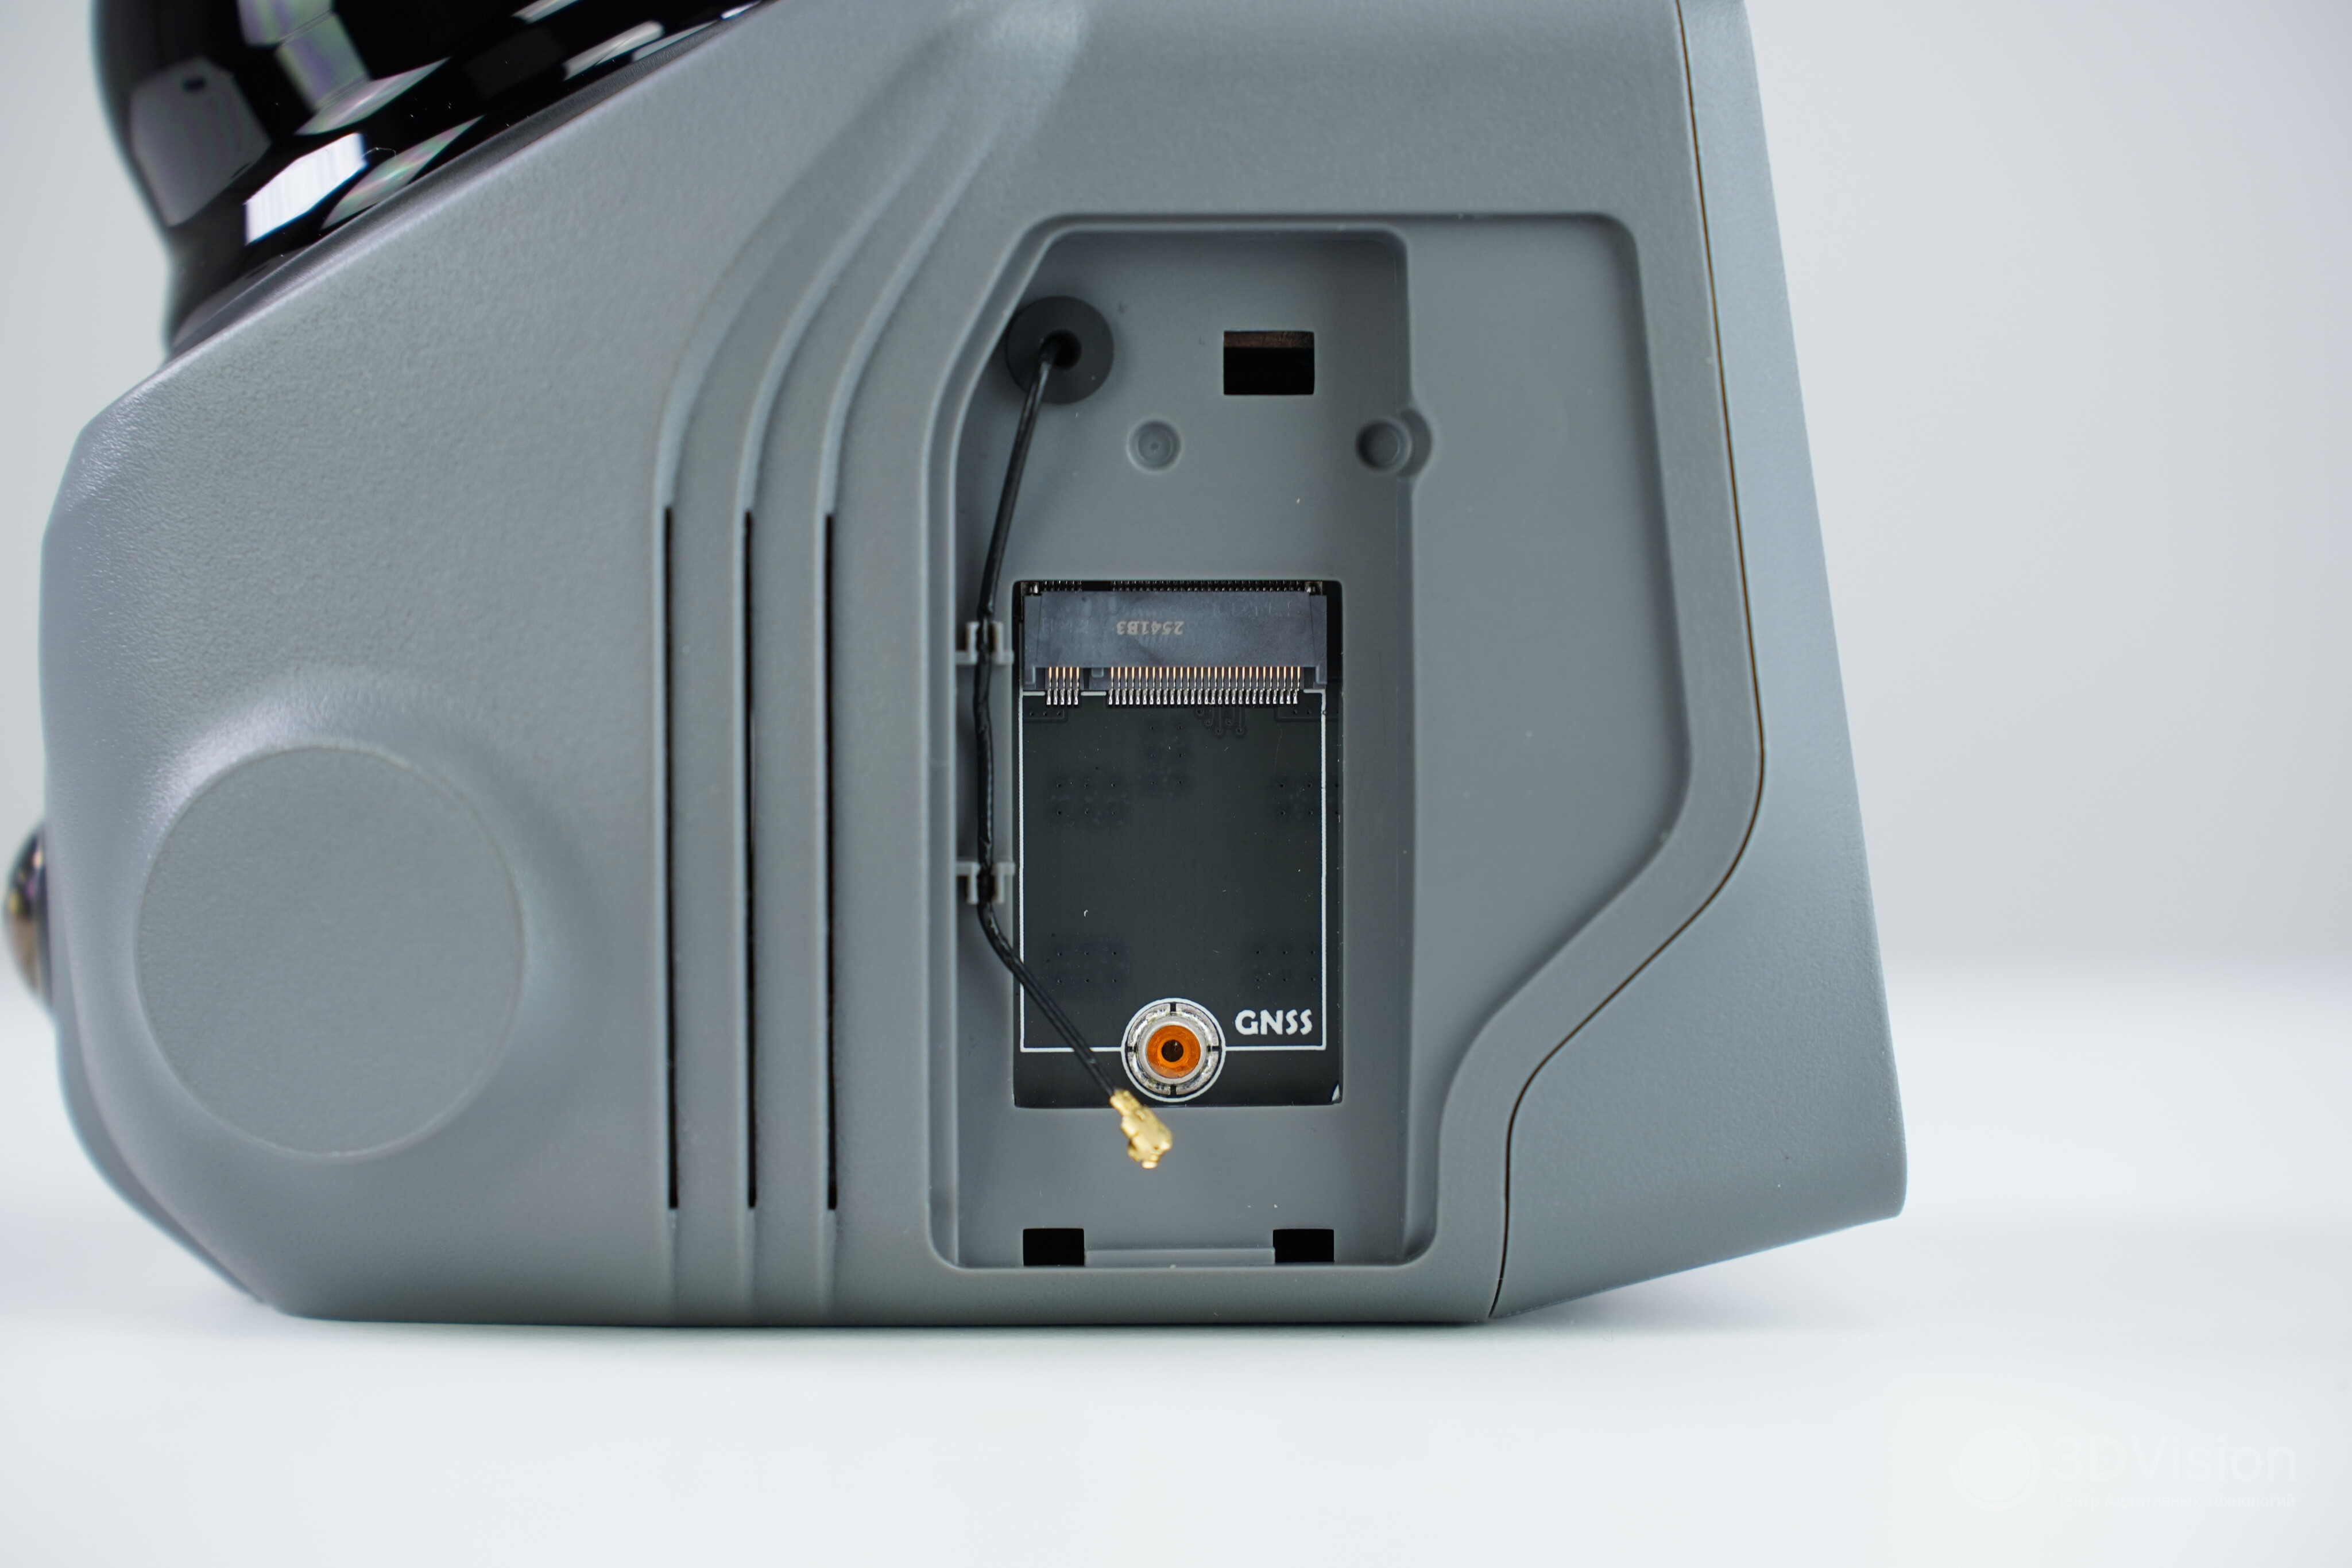
Верхний разъём под GPS-антенну прикрыт заглушкой. Вентиляция выведена на боковые грани корпуса.
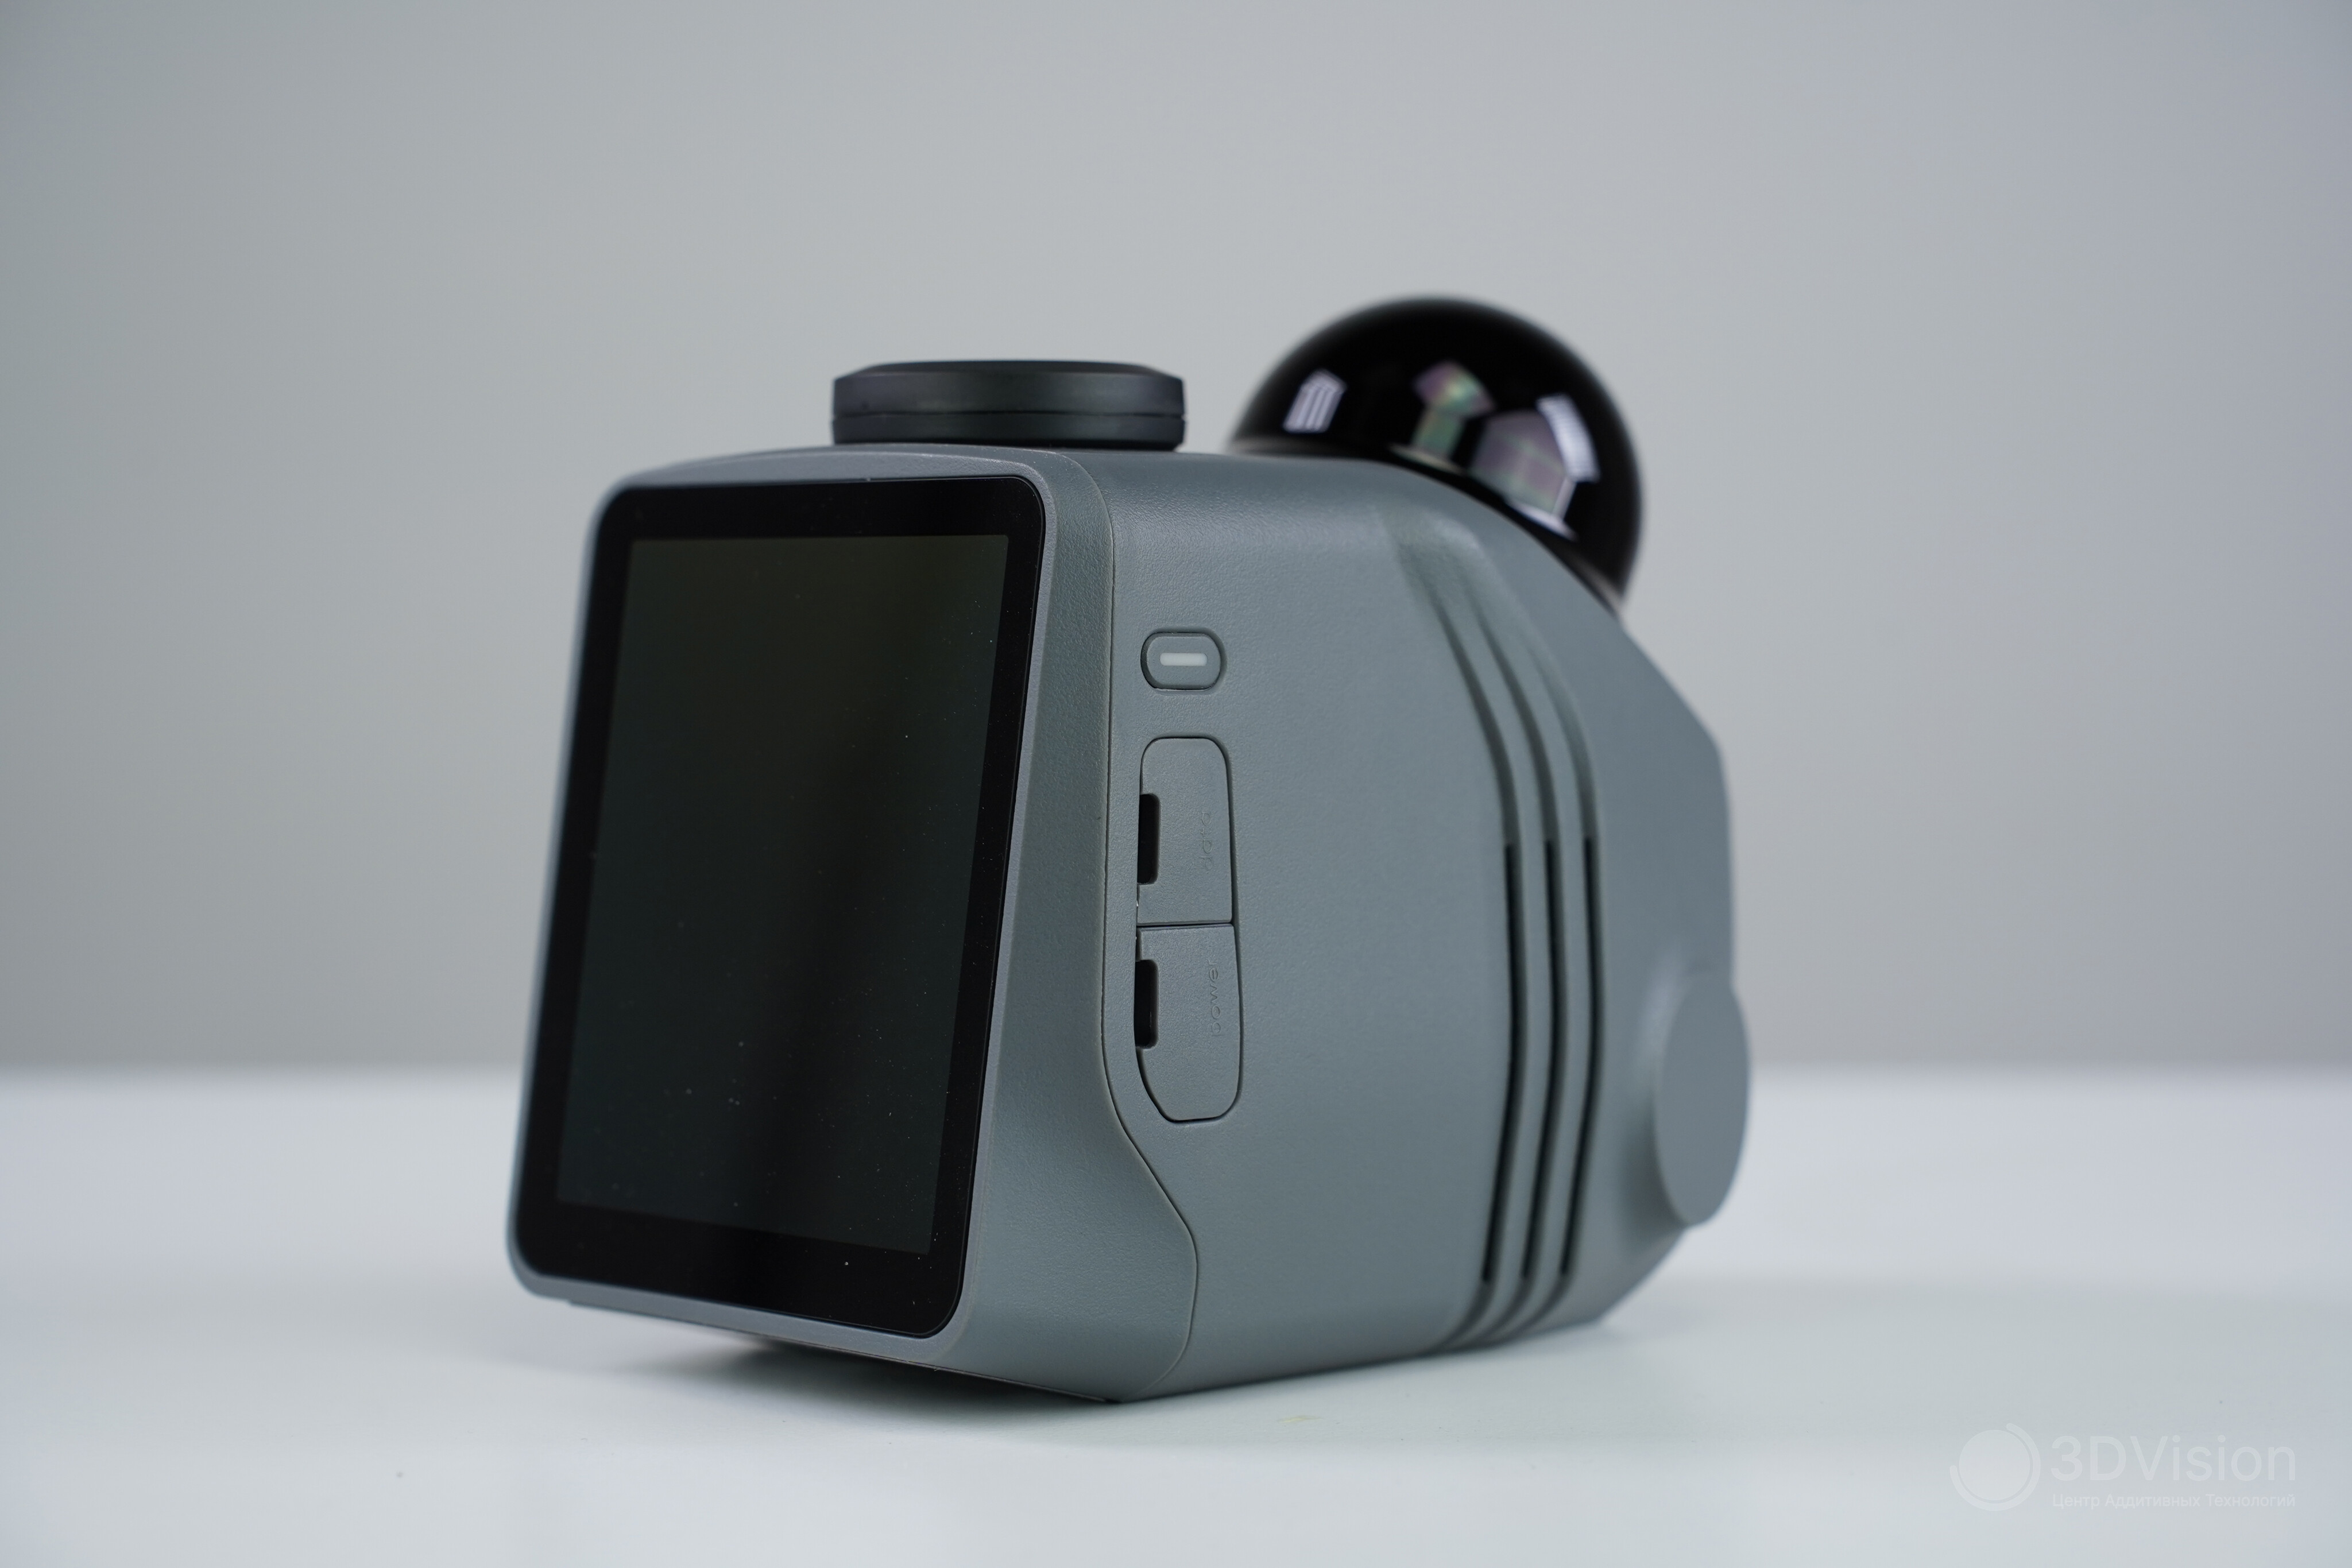
Корпус выполнен из пластика. В отличие от Hawk, класс защиты от внешних воздействий отсутствует.
Обработкой входящих данных занимаются восьмиядерный процессор на 2,4 ГГц и 32 Гб оперативной памяти. Управление вынесено на сенсорный дисплей размером 3,9 дюйма. Интерфейс повторяет Hawk, про который мы выпускали статью.
Под крышкой справа предусмотрено посадочное место для GPS-чипа. В стандартную поставку он не включён. Установленный модуль предлагается в исполнении Raven Max RTK Combo.
Нижняя часть отведена под слот карты памяти и контакты подключения аккумулятора.
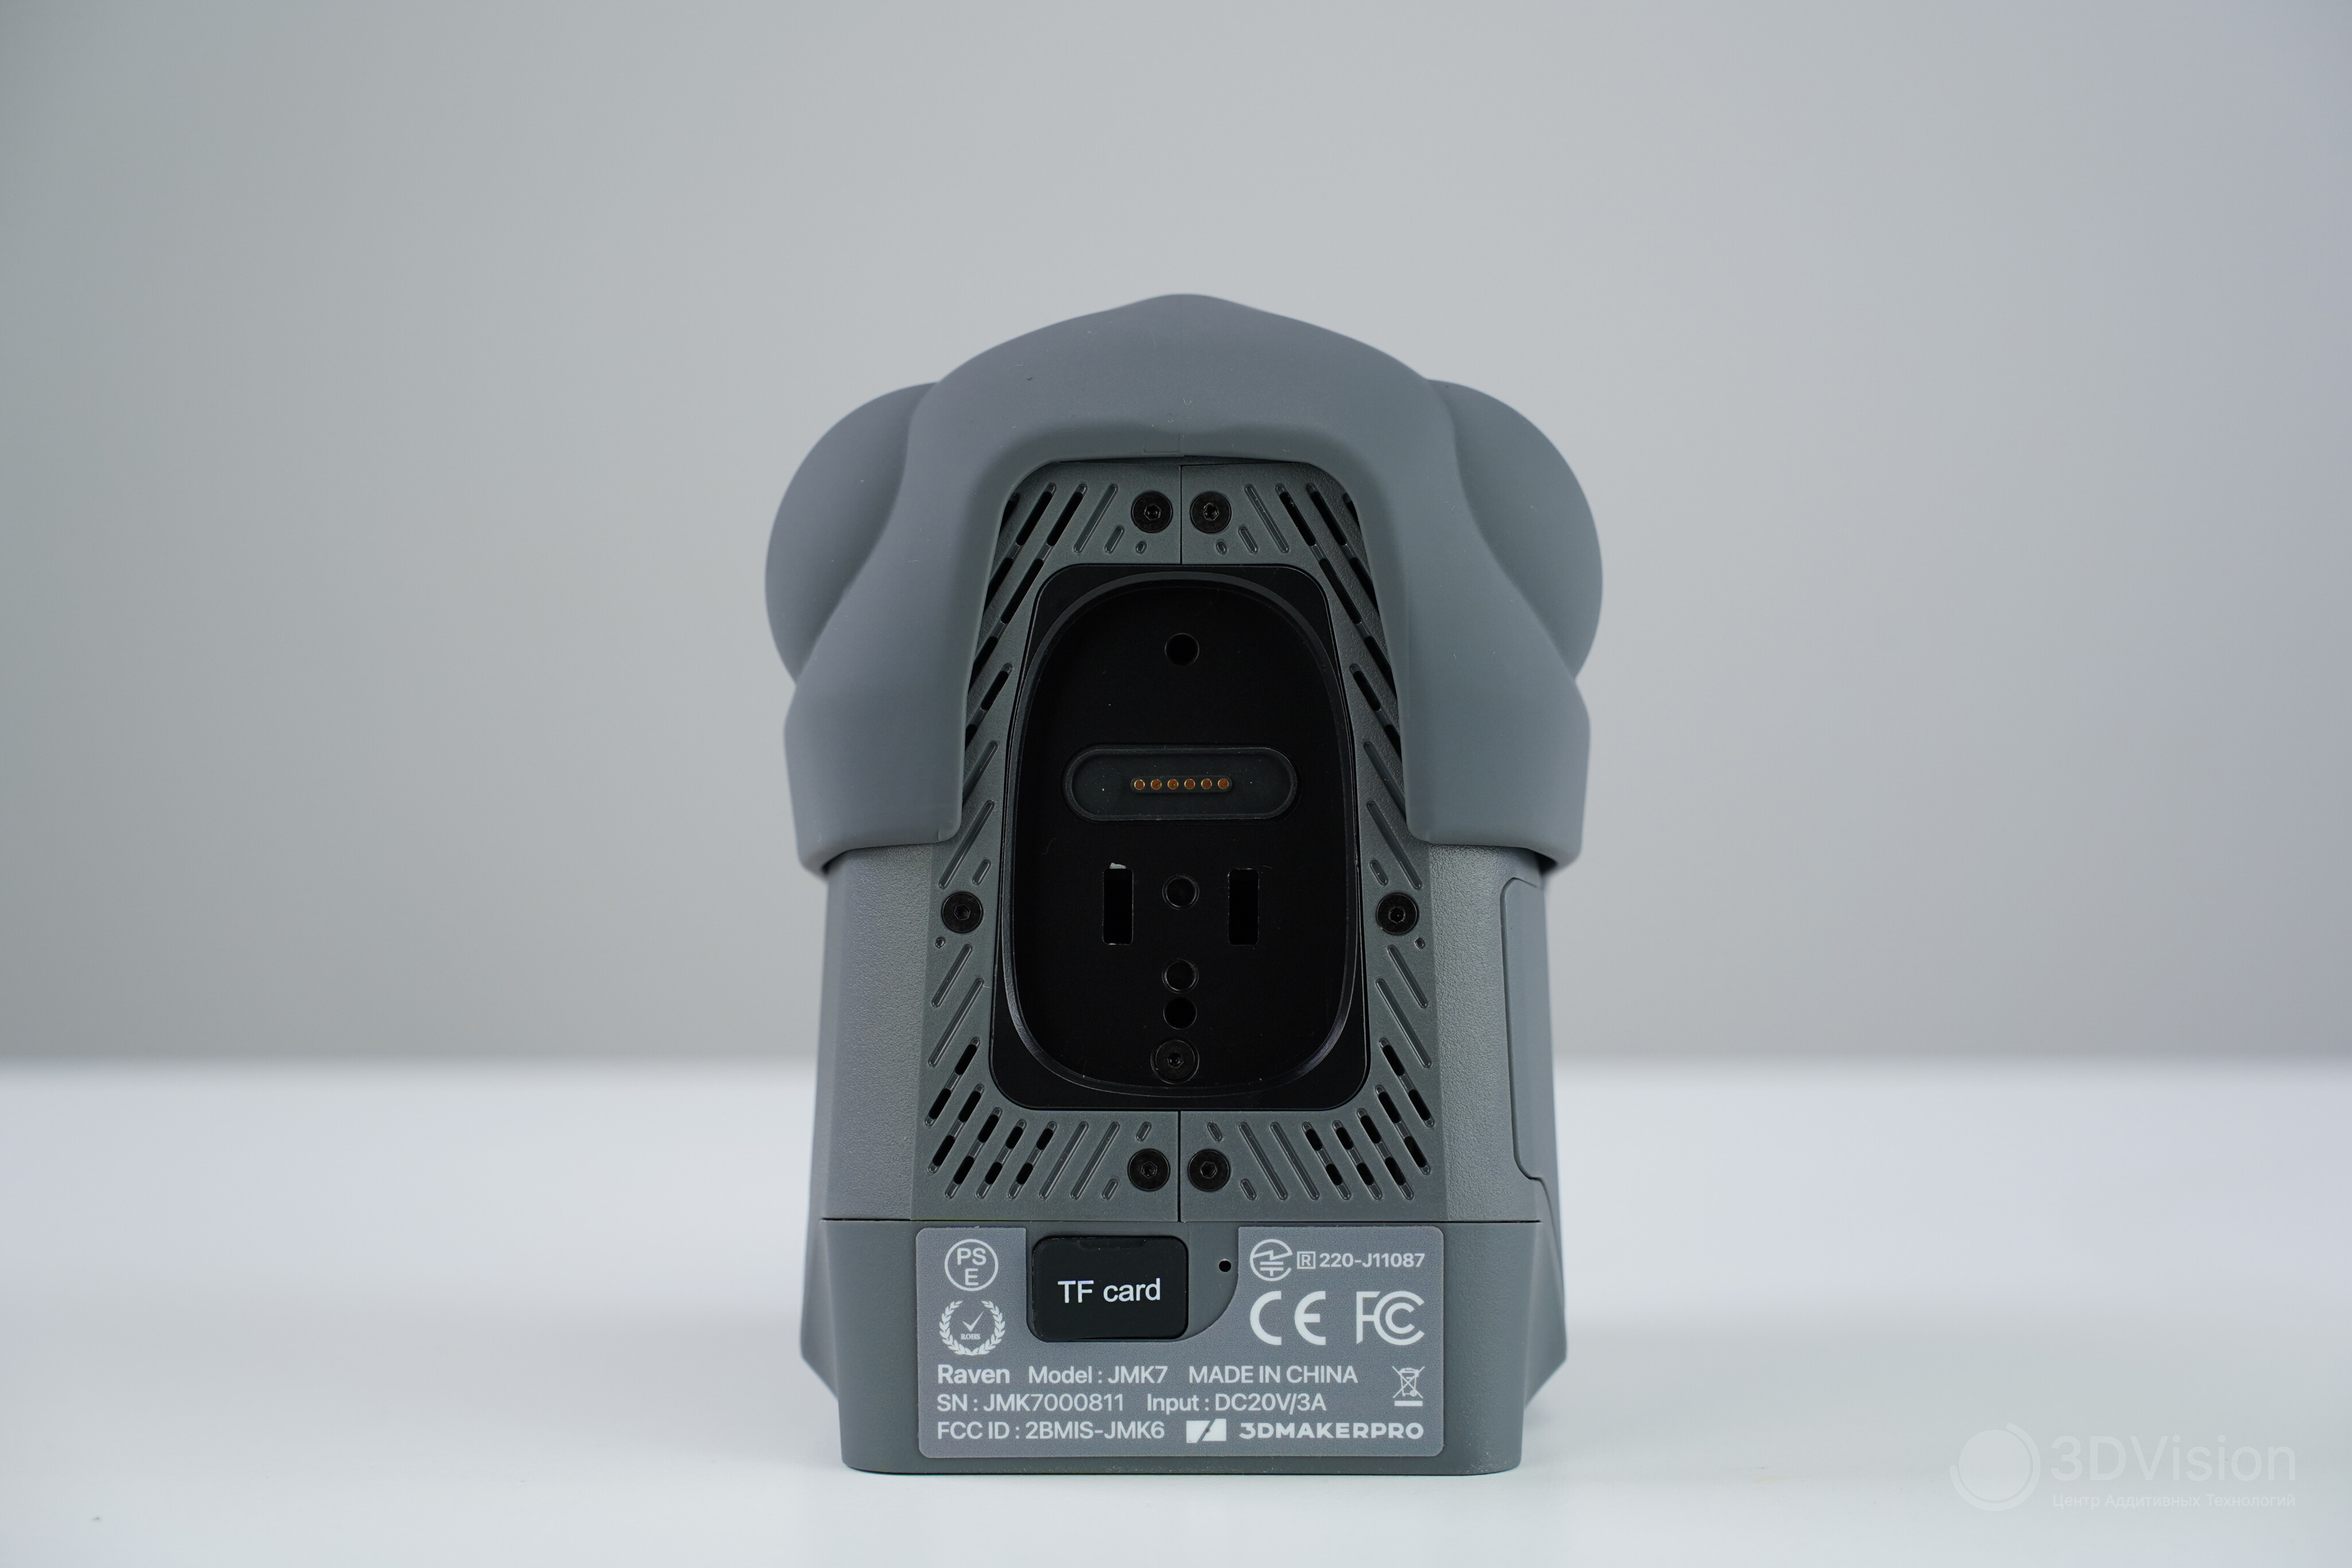 Сборка сводится к трём действиям: подключить рукоятку с батареей к нижним контактам, установить карту памяти и закрепить подставку винтом. Собранный Raven имеет размеры 148×288×98 мм и вес 1 100 г. Вот как он выглядит:
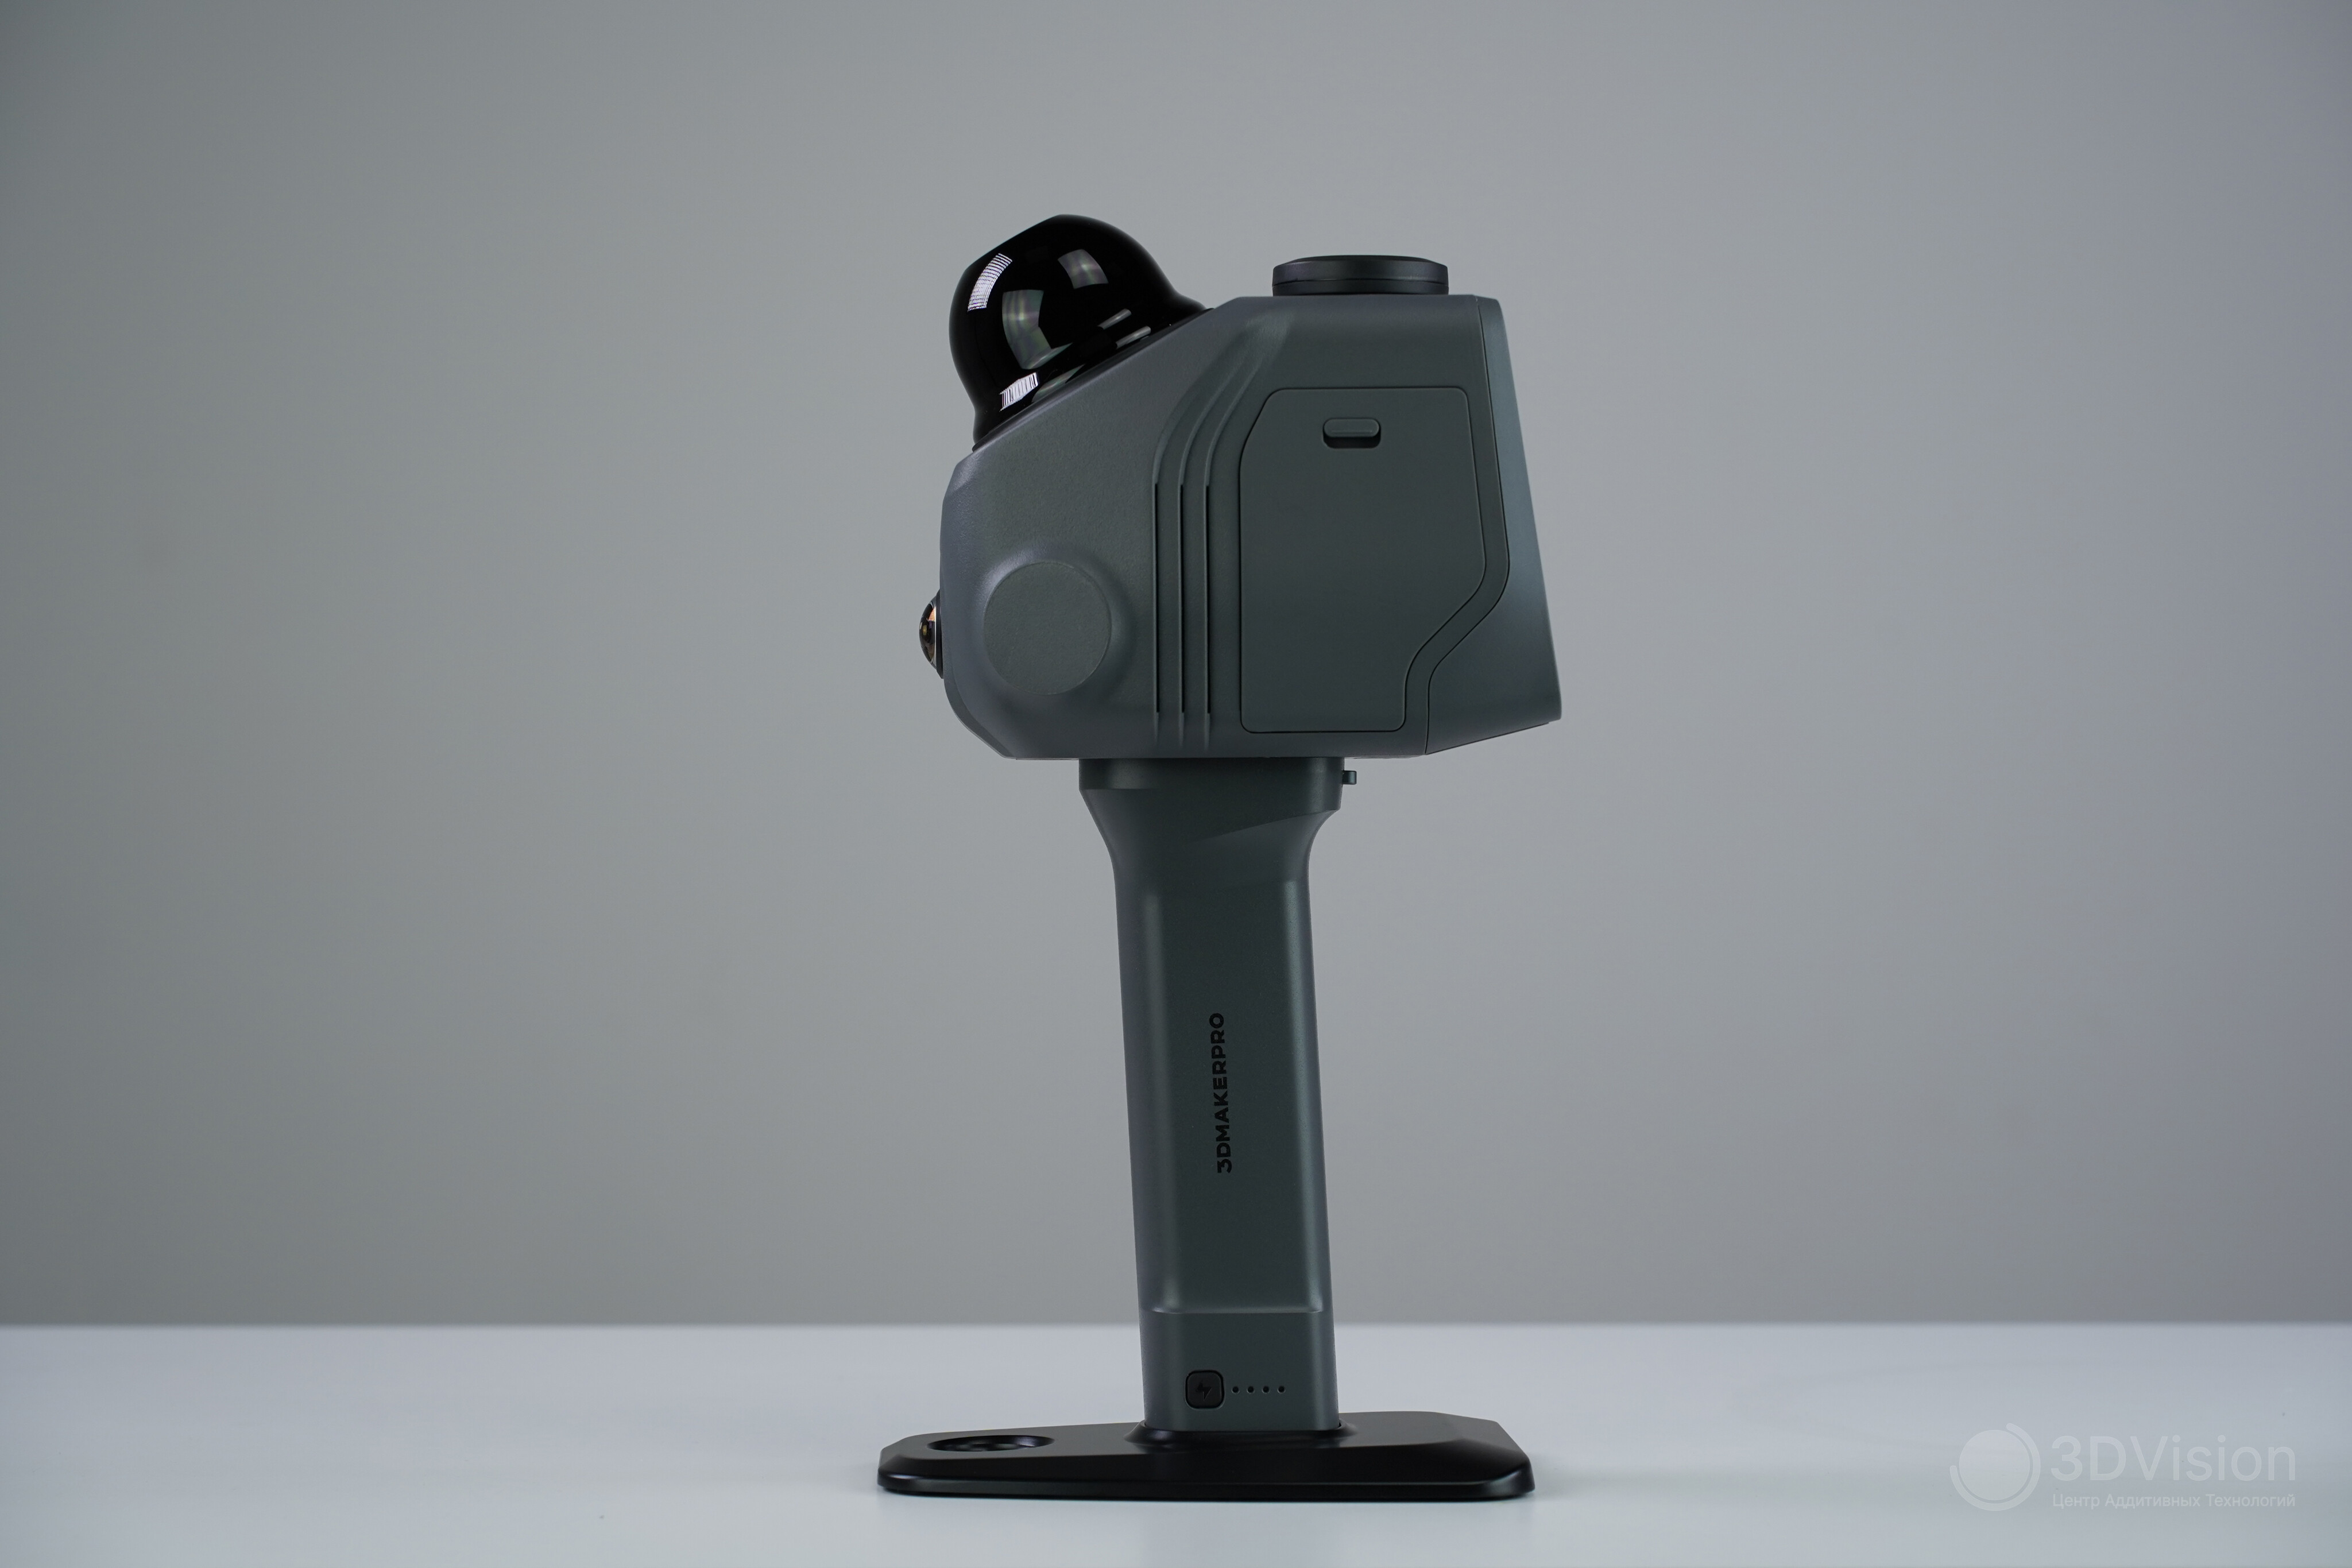
За остатком заряда можно следить по индикатору на рукоятке. Одной батареи хватает примерно на два часа. При полном разряде во время съёмки скан записывается, но с ошибкой: RayStudio его уже не обработает. Предупреждения о низком заряде нет, поэтому оператору нужно контролировать батарею самостоятельно.
Блок зарядки мощностью 25 Вт восполняет заряд до 80% примерно за час.
Как устроена технология SLAM
Прежде чем перейти к практике, разберёмся с теорией: как собираются точки, какую роль играет гироскоп и как решается одна из основных проблем технологии. Если хотите сразу увидеть испытания, открывайте следующий раздел.
Raven относится к SLAM-сканерам. За буквами SLAM скрывается Simultaneous Localization and Mapping — «одновременная локализация и построение карты». Устройство обрабатывает показания датчиков, дополняет карту пространства и одновременно определяет своё положение относительно предметов. В Raven процесс выглядит следующим образом.
Лидар обследует пространство, измеряя время между отправкой импульса и возвращением его отражения. Так определяется расстояние до поверхности. Используется лазер ближнего инфракрасного диапазона с длиной волны 905 нм, безопасный для глаз. Для измерений не нужен внешний свет: они возможны и в темноте. Во время движения прибор несколько раз в секунду получает очередной набор расстояний до стен и предметов. Затем SLAM сопоставляет соседние облака точек, находит совпадающие участки и оценивает перемещение сканера.
RGB-камера тоже наблюдает за окружением.
Сравнение последовательных изображений помогает отслеживать положение устройства, а цветные кадры используются для текстурирования. Ограничение этого способа — зависимость от освещения.
ИК-камера работает аналогичным образом и частично снижает зависимость системы от освещённости.
Слабое место SLAM — постепенное накопление погрешностей при перемещении. На большом объекте это приводит к смещению координат.
Исправить накопившийся сдвиг помогает замыкание контура. Попав в уже отсканированную область, система узнаёт её геометрию, сверяет новые измерения с сохранёнными и вносит поправки в карту.
Применений у SLAM немало. Развитие технологии было связано с автономным транспортом, беспилотниками и робототехникой: карта окружения и знание собственного положения позволяли таким системам ориентироваться в разных условиях.
SLAM-сканирование особенно полезно там, где объект нужно снять быстро, а миллиметровая точность не обязательна. Это архитектура, стройка и геодезические задачи. Технология применяется и в VR/AR — для игр, обучающих материалов и виртуальных прогулок. Создание карт местности, в свою очередь, востребовано в картографии, сельском хозяйстве и экологическом мониторинге.
С теорией разобрались — переходим к сканированию.
Испытание в офисе
Первым объектом стала часть нашего офиса. Параметры качества и разрешения у Raven фиксированы: выбрать другие значения нельзя. Поэтому съёмка проходила с неизменными штатными настройками.
До старта сканирования доступны название проекта и включение GPS.
Из дополнительных возможностей есть ночной режим и переключатель камеры текстур. При включении ночного режима, в отличие от обычного отключения камеры, не сохраняются изображения с ИК-камеры.
Управляться с Raven несложно: достаточно идти, удерживая прибор перед собой. На дисплее переключаются вид сверху, перспектива и изображение передней камеры. Обзор составляет 360° по горизонтали и 43° по вертикали, поэтому разворачиваться для сбора окружения при движении вперёд не требуется.
Рукоятка удобная, но вес ощущается: спустя несколько минут рука начинает уставать. На офисную съёмку ушло 10 минут. Raven собирает 150 000 точек в секунду — меньше, чем многие аналогичные устройства.
Для просмотра облака точек переносим проект на ПК и открываем в RayStudio. Передать данные можно тремя способами:
- Подключить флеш-накопитель через переходник из комплекта.
- Достать MicroSD и воспользоваться кардридером с USB 3.0 или более новым интерфейсом.
- Включить раздачу Wi-Fi на сканере, соединиться с ним с компьютера и скачать проект.
Сразу после импорта RayStudio ещё не показывает облако: сначала требуется обработка исходных данных. Для нашего «сырого» скана она заняла около получаса. После этого становятся доступны измерения расстояний, удаление ненужных фрагментов и экспорт в LAS, PCD, PLY, e57 или XYZ.
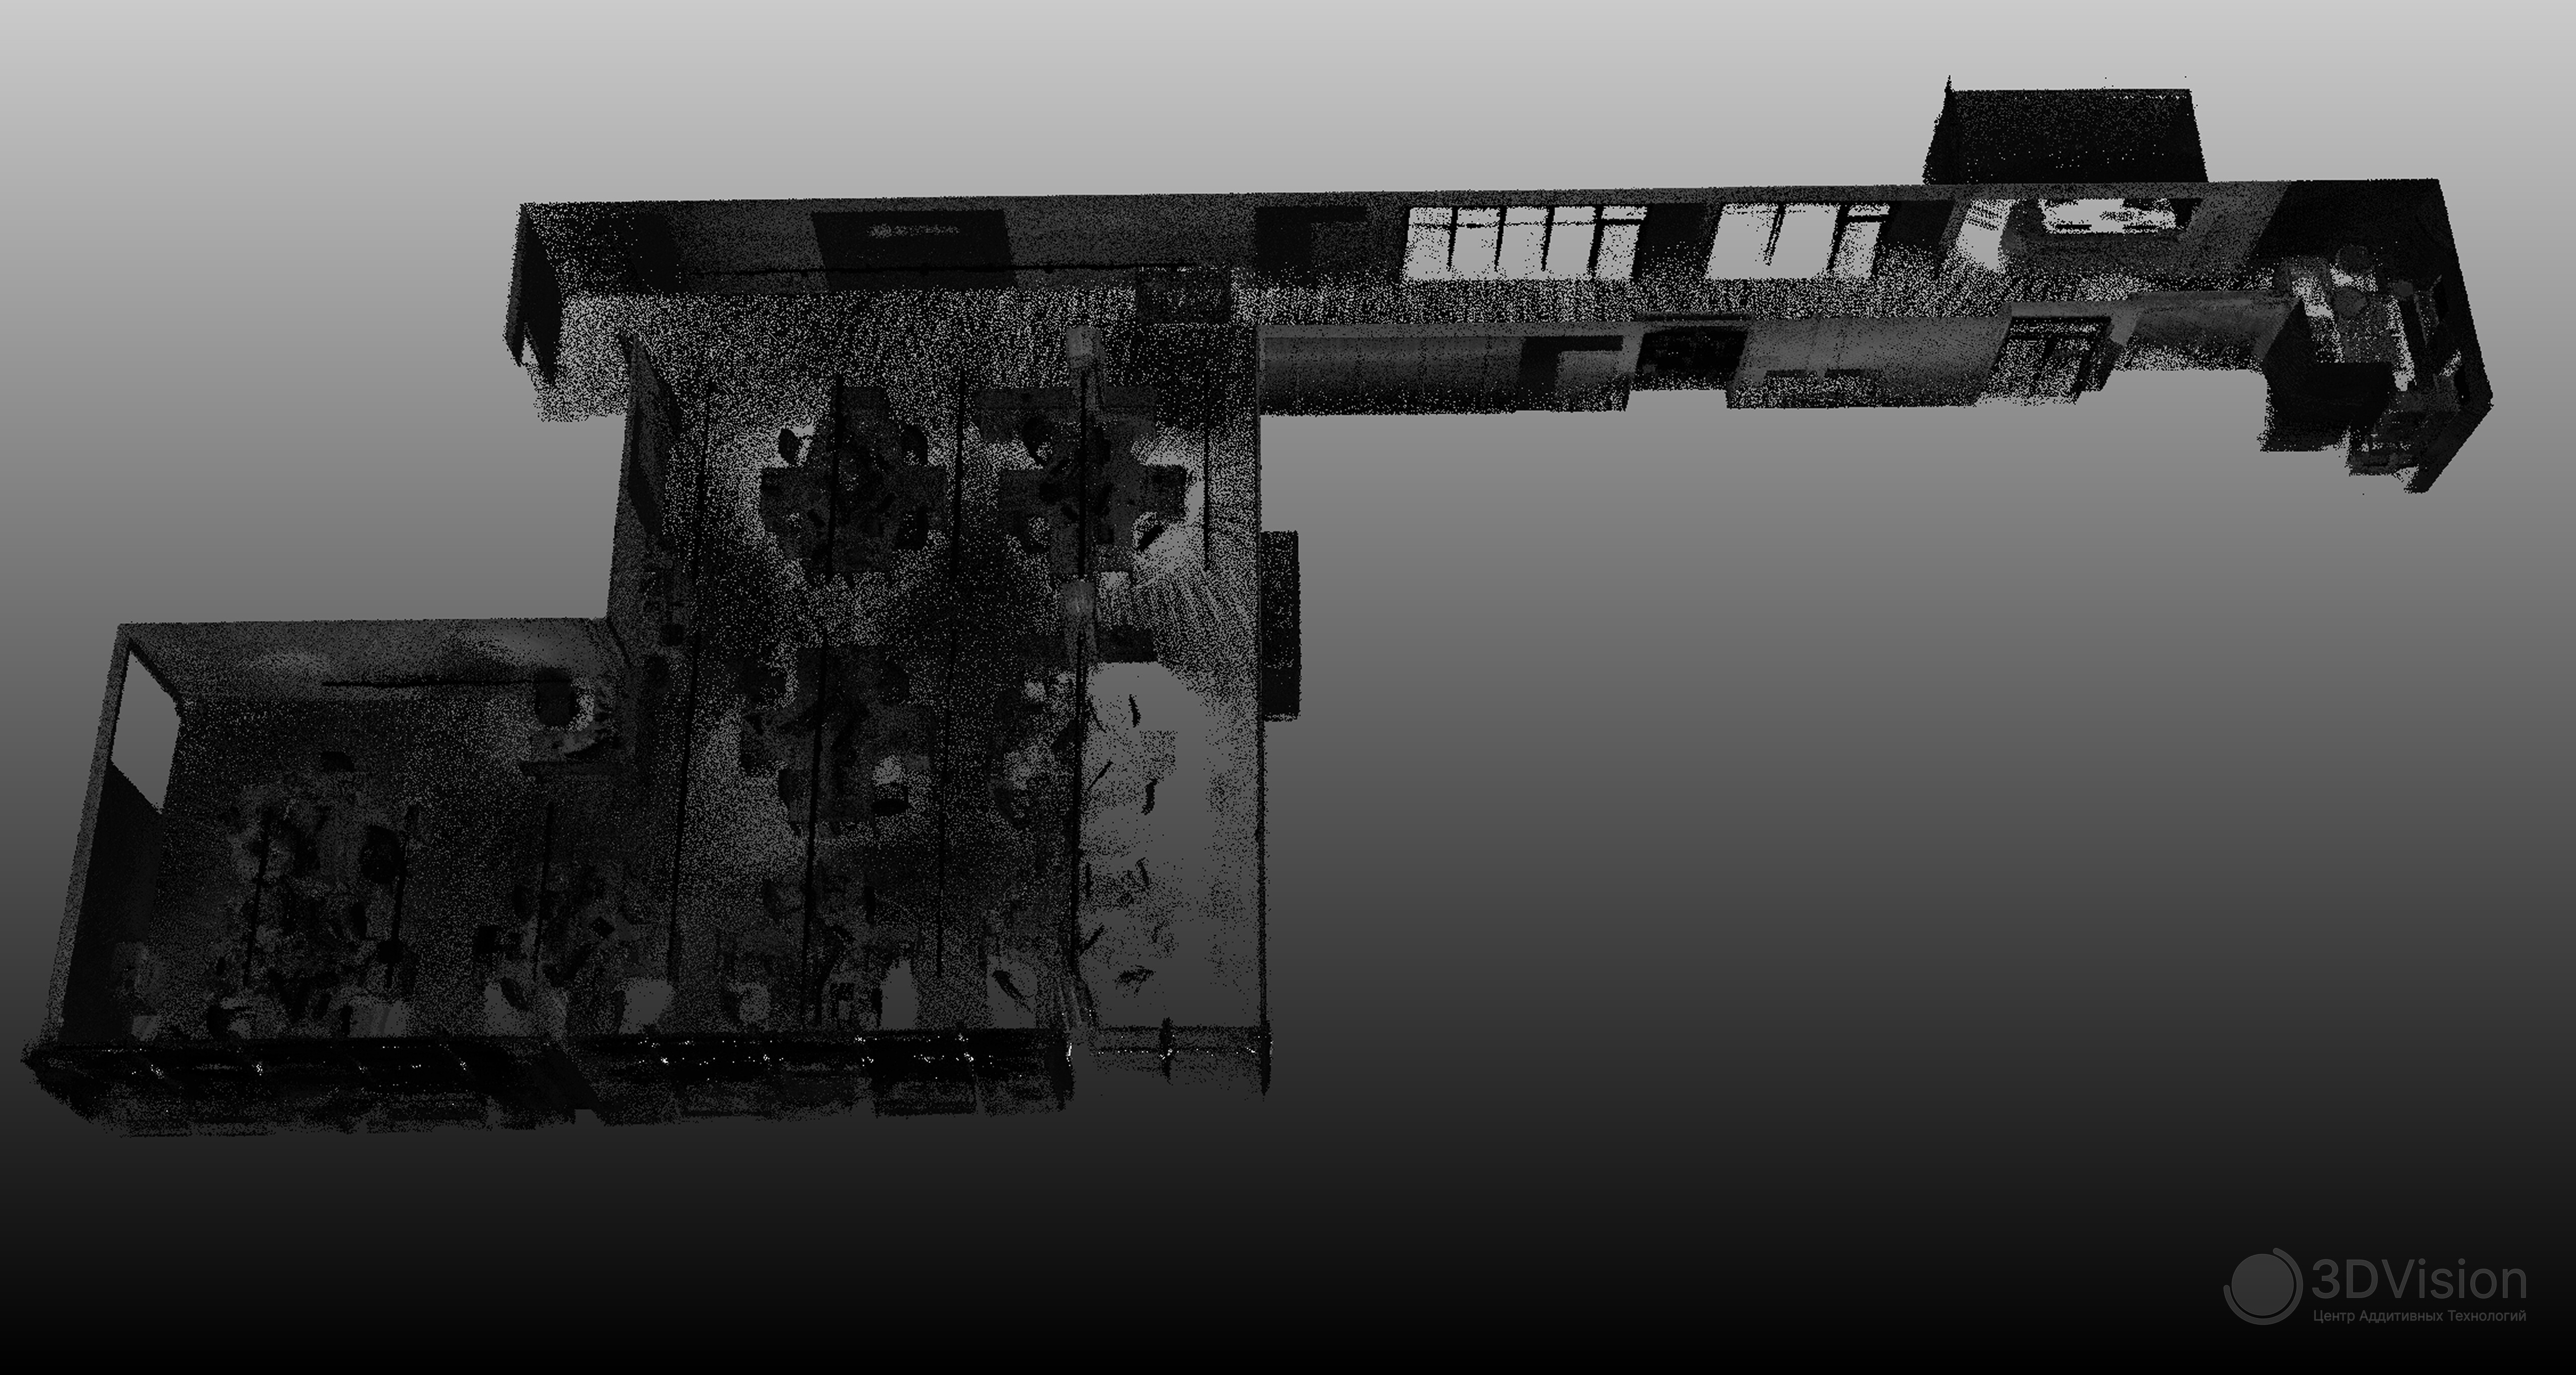
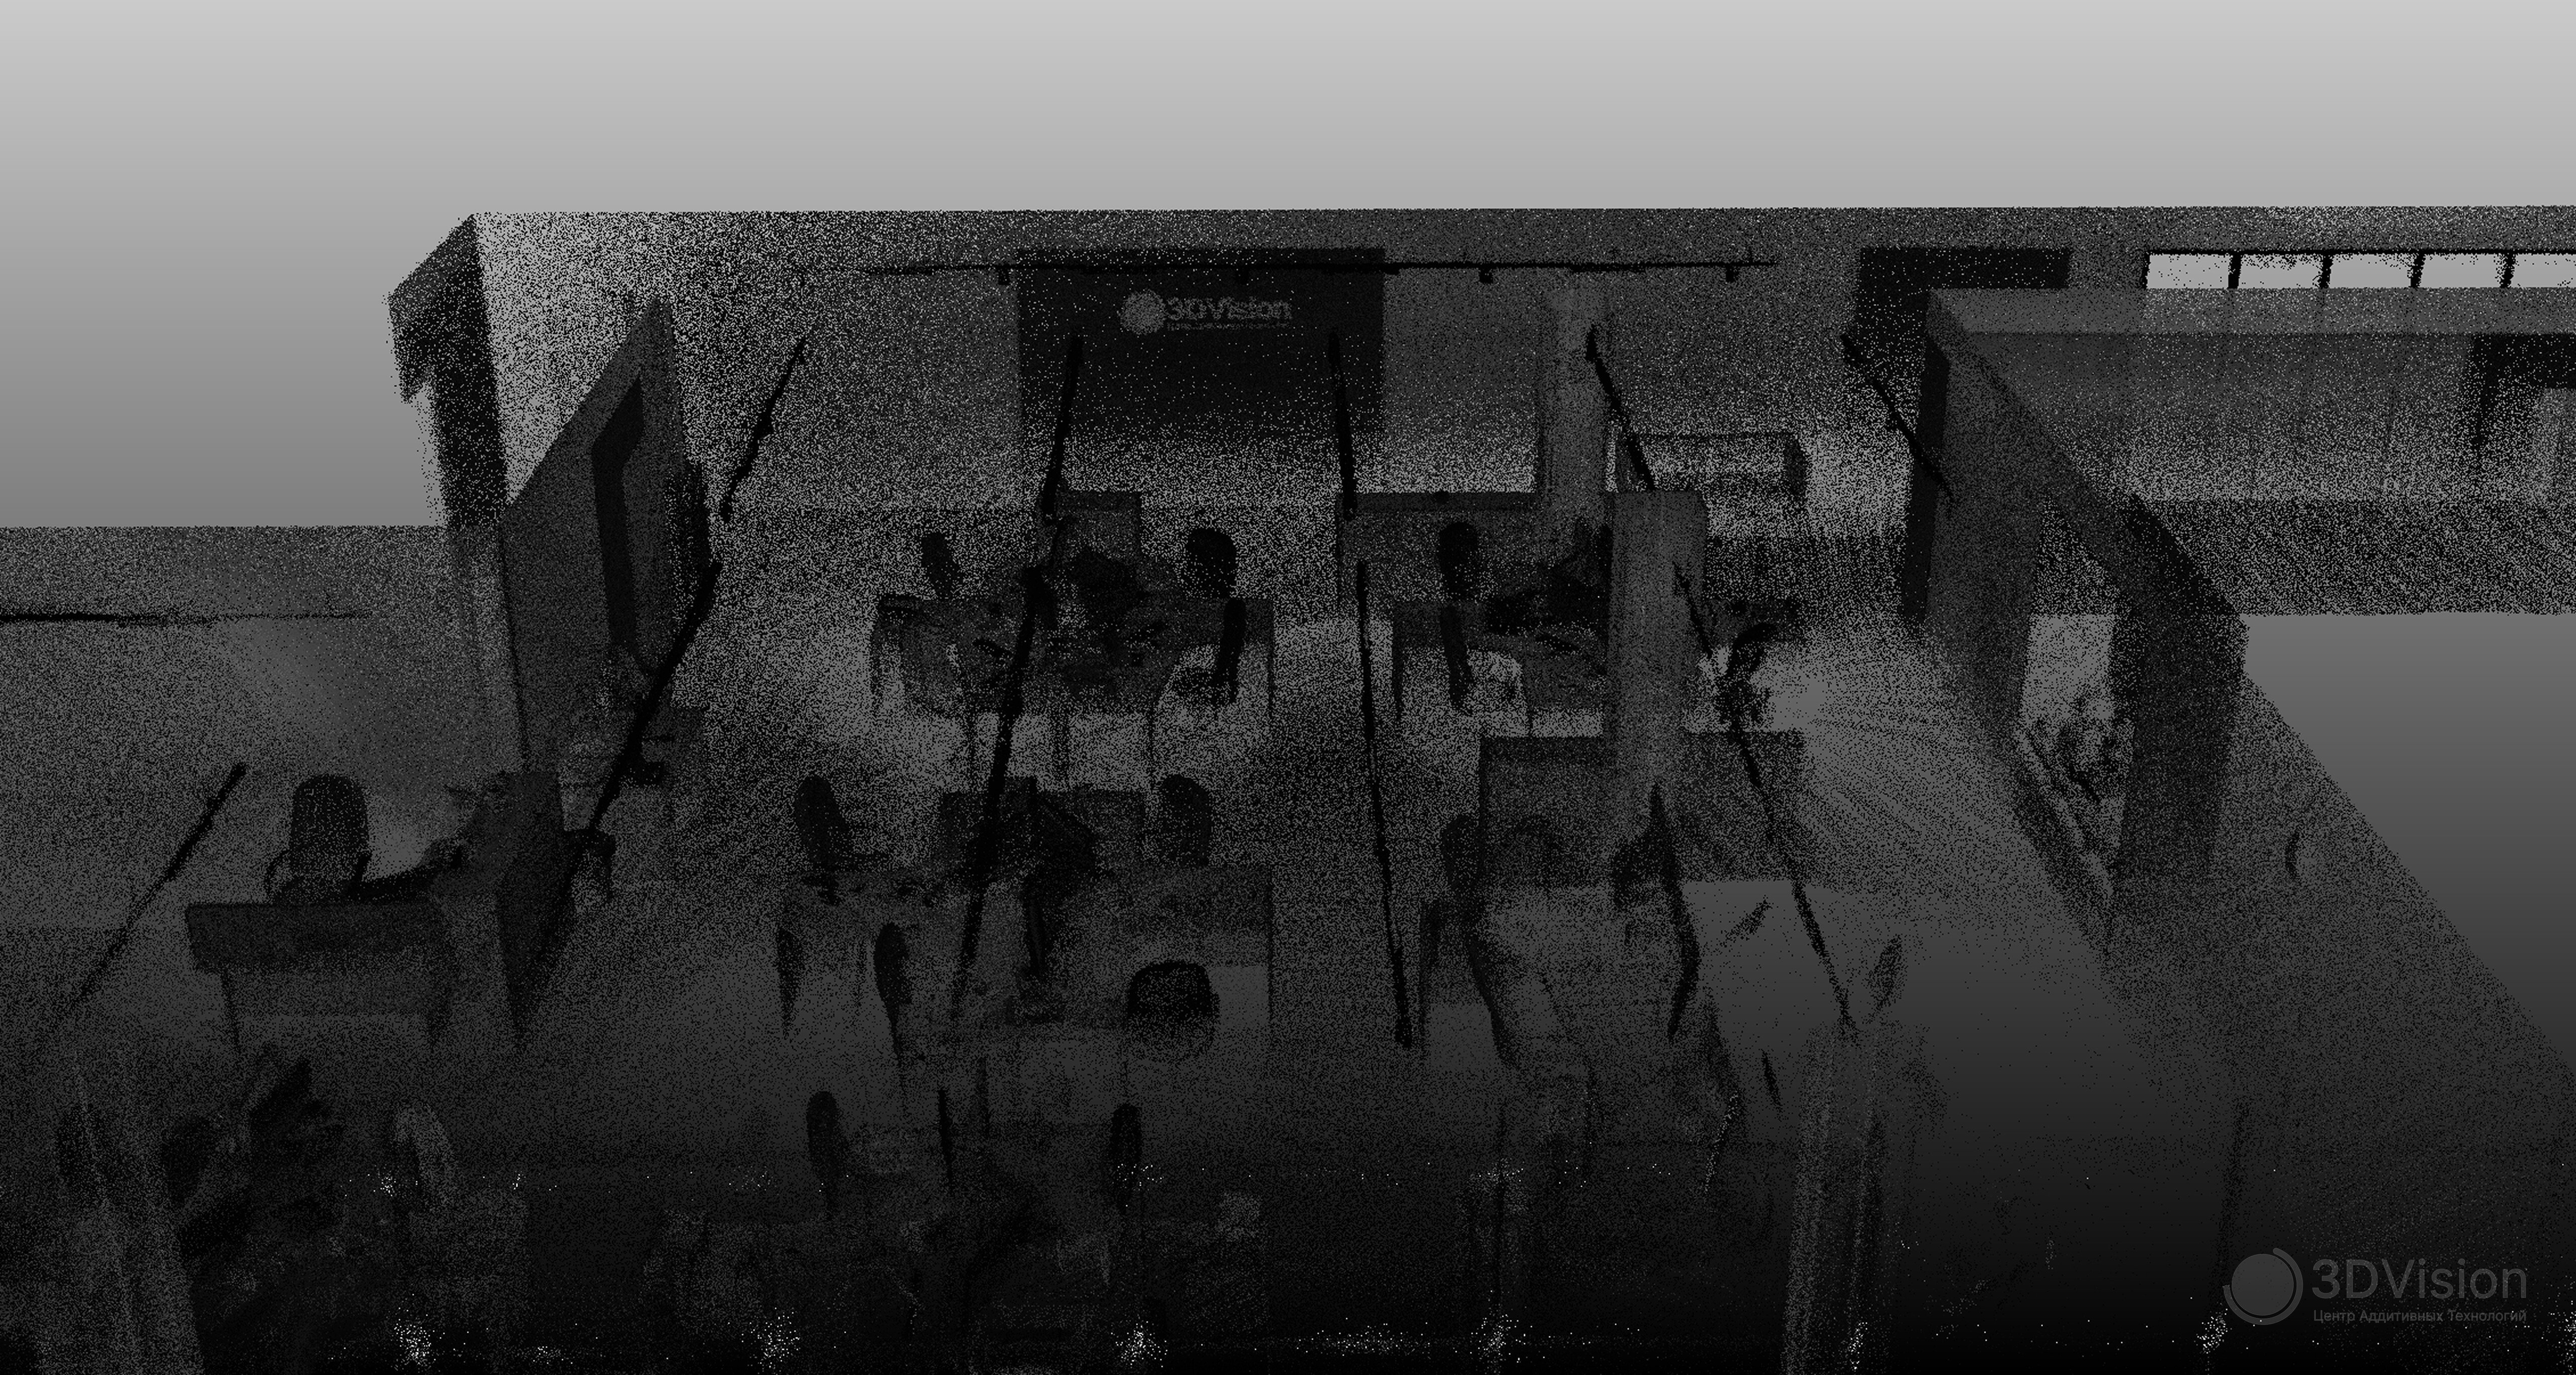
Полученное облако точек
Проверка на улице
Следующий тест устроили на небольшой улице в центре Петербурга. Для выезда Raven удобен: компьютер с собой брать не надо, а кабели не мешают движению.
Для короткой улицы запаса батареи достаточно с избытком. На крупном объекте придётся искать розетку и закладывать время на подзарядку: запасной аккумулятор в комплект не входит.
Вернувшись в офис, мы обработали материал. Здесь покажем уже рендер, который тоже создаётся в RayStudio. Используется Гауссов Сплат: фотореалистичная трёхмерная сцена формируется из фотографий или видео. У каждого её элемента заданы положение в пространстве, форма, прозрачность, поворот и цвет.
Лучше один раз увидеть:
С учётом цены сканера в 200 000 ₽ результат вполне достойный.
Сканирование производственного цеха
Затем перешли в цех с 3Д-принтерами. На сканирование снова потребовалось 10 минут.
Готовый рендер:
В Raven установлена одна камера, тогда как Hawk оснащён двумя. Однако при достаточном свете заметной разницы в цветопередаче почти нет.
Raven против Hawk
Теперь сравним две модели одной линейки — Hawk и Raven. Вместо перечисления паспортных параметров посмотрим на офисные облака точек и рендеры. Дополнительно проверим точность по замерам одинаковых участков.
Hawk выигрывает по производительности: до 480 тысяч точек/с против 150 тысяч у Raven. В сравнении углов обзора лидара указаны 63,5° у Hawk и 40° у Raven. У старшей модели две 13-мегапиксельные HDR-камеры, у обычного Raven — одна 12-мегапиксельная без HDR. При этом Raven легче, конструктивно проще и существенно доступнее. Проверим, как различия проявляются на практике:
Облака явно отличаются плотностью. На логотипе также легко заметить разницу в чёткости. Hawk собрал 33 миллиона точек, Raven — 8 миллионов, примерно вчетверо меньше. Это следствие меньшего обзора и более низкой скорости сбора данных.
Теперь сопоставим рендеры.
На некоторых фрагментах рендеры отличаются детализацией. Но с поправкой на стоимость Raven этот разрыв трудно назвать критичным.
По точности оба устройства в наших замерах оказались даже лучше заявлений производителя. Ниже приведены одинаковые офисные расстояния, измеренные сканерами. Для эталона использовали лазерный дальномер.
| Дальномер | Hawk | Raven | |
| Расстояние 1, мм | 7045 | 7041 | 7049 |
| Расстояние 2, мм | 10733 | 10731 | 10730 |
| Расстояние 3, мм | 15418 | 15411 | 15421 |
| Расстояние 4, мм | 18727 | 18734 | 18722 |
| Расстояние 5, мм | 34106 | 34110 | 34108 |
Оправдана ли доплата за Hawk, теперь можно оценить по результатам. Возможности моделей различаются, и выбирать стоит с учётом объектов и условий будущей съёмки.
Итоги теста
Raven хорошо справился с испытаниями. С его помощью можно оперативно оцифровывать большие пространства и объекты, получая геометрию вместе с цветной текстурой. Такой инструмент пригодится строителям и геодезистам, а также авторам цифровых двойников и виртуальных экскурсий. При этом обработка сканов и подготовка рендеров требуют мощного ПК.
Что стоит учитывать:
- обработка предъявляет высокие требования к компьютеру, а для рендеринга нужна видеокарта не ниже NVIDIA 4060 с 8 Гб видеопамяти;
- работать с ПО можно только в Windows;
- защита от внешних воздействий не предусмотрена — уличная съёмка допустима лишь в хорошую погоду.
Сильные стороны:
- доступная стоимость;
- несложное управление;
- разные способы использования: в руке, на специальном рюкзаке, автомобиле, дроне или мотоцикле. Под эти сценарии предлагаются наборы крепежа и кронштейнов. Погодное ограничение сохраняется для каждого из них.
Расскажите в комментариях, какой объект вы бы сняли таким сканером. Спасибо, что прочитали обзор, до встречи!
Реклама. OOO "3Д Вижн". ИНН: 7802253640
Еще больше интересных статей
Обзор 3D сканера Scanform X флагман метрологического класса
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.
3DMakerpro FOX: карманный 3Д сканер, который может удивить?
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.
Практика использования лазера мощностью 5,5Вт
Подпишитесь на автора
Подпишитесь на автора, если вам нравятся его публикации. Тогда вы будете получать уведомления о его новых статьях.
Отписаться от уведомлений вы всегда сможете в профиле автора.






Комментарии и вопросы
Я сам не умею создавать STL фа...
Я бы лучше посмотрел на то, ка...
получилось весьма не плохо - т...
Выручайте! Никак не могу настр...
Принтер первая дельта про , го...
Печатаю на flying bear tornado...
всем привет! наплывы при печат...